No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang tartomány, Kína
Hírek kategória
Termékkategória
Hogyan számítsuk ki a PWM-frekvenciát egy BLDC-motorhoz: négy gyakorlati ellenőrzés
Egy 600 W-os külső forgórészes BLDC léghűtő motor hagyja el a szerelősort 8 kHz-es vivővel. A próbapadon a lapátok erős nyöszörgést adnak ki, a tekercsfelület 22 C fokkal a levételi hőmérséklet fölé emelkedik, a fázisáram-nyom pedig az alapnál közel fele szélességű hullámsávot mutat. Semmi sem hibás. A hajtás egyszerűen soha nem volt igazítva a tekercshez.
A BLDC motor PWM-frekvenciájának kiszámítására a rövid válasz az, hogy nem egy számot választ ki, hanem a három emelet közül a legnagyobbat oldja meg, majd ellenőriz egy mennyezetet. A padlók a tekercs elektromos időállandójából, a csúcstól csúcsig megengedett áramingadozásból és a motor elektromos (kommutációs) frekvenciájából származnak a végsebességnél. A plafon a kapcsolási veszteségből, a holtidőből, a kapuhajtás költségvetéséből és a mikrokontroller ellenfelbontásából adódik. Egy 220 V-os külső forgórészes ventilátormotor esetében a 350 W és 1500 W között, 8 és 12 mH fázisinduktivitás mellett a három szint általában valahol 12 kHz és 20 kHz között konvergál. Egy 100-200 mikrohenry fázisinduktivitású, kis induktivitású, nagy sebességű motornál ugyanez a számtani 40 kHz-re vagy annál magasabbra tolja, és a mennyezetellenőrzés keményen harapni kezd.
A következő a számítási sorrend abban a sorrendben, hogy elkerülje a bajt: védhető tekercselési adatok gyűjtése, RL határérték kiszámítása, hullámzási szint kiszámítása, kommutációs szint kiszámítása, majd a kiválasztott érték tesztelése a veszteség és az időzítési plafon függvényében, mielőtt beírná a firmware-be.
Négy különböző frekvenciát "PWM-frekvenciának" neveznek
A legtöbb zavar ebben a témában abból adódik, hogy négy különálló frekvenciát keverünk össze, amelyek mindegyike megjelenik a BLDC meghajtókban. Csak az egyik van betöltve az időzítő regiszterbe.
| Mennyiség | Meghatározás | Referencia érték | Ahol be van állítva |
|---|---|---|---|
| Mechanikus sebesség | Tengelyfordulat percenként | 1300 ford./perc | Pályázati követelmény |
| Elektromos frekvencia | fordulat/perc x póluspár / 60 | 86,7 Hz (4 póluspár) | A sebesség és a mágnesszámlálás eredménye |
| Kommutációs lépésszám | Hatlépcsős: 6 x elektromos frekvencia; mezőorientált vezérlés: elektromos ciklusonként egy szektorfrissítés | 520 Hz hatlépéses | Vezérlési algoritmus |
| Vivőfrekvencia | A teljesítményfokozat kapcsolási frekvenciája | 12-20 kHz | Ez az a szám, amelyet kiszámolunk |
| PWM parancs | A fordulatszám vagy nyomaték alapjelét a hajtásba táplálják, külön a teljesítményfokozattól | 100 Hz és 2 kHz között | Gazdavezérlő vagy PLC |
Az utolsó sor figyelmeztetést érdemel. A "rossz PWM-frekvenciára" rótt sok helyszíni hiba a parancsjel problémájának bizonyul. Az 1 kHz-es, 10-90 százalékos üzemi parancsot váró és 20 kHz-es jelet fogadó meghajtó vagy figyelmen kívül hagyja azt, vagy beragadt munkaciklust olvas be, mivel a bemeneti szűrőt és a rögzítési rutint sokkal lassabb hullámforma köré tervezték. A hordozó megérintése előtt ellenőrizze az interfész specifikációit.
Első lépés: Gyűjtse össze a ténylegesen megvédhető tekercselési adatokat
A számítás csak annyira jó, mint a mögötte lévő induktivitás és ellenállás értékek, és az adatlapok gyakran gondatlanok mindkettővel. Három szokás kifizetődik.
Mérjen fázisonként, ne soronként
A két terminálon elhelyezett LCR-mérő két fázis soros kombinációját olvassa le. Kiegyensúlyozott Wye tekercs esetén a fázisonkénti érték a leolvasott érték fele, de csak akkor, ha a forgórész álló helyzetben van, és a harmadik kapocs lebeg. Jegyezze fel, hogy melyik konvenciót használta, mert a kettős faktoros hiba itt kétszeresére tolja el a hullámosságot.
A mérést a tervezett szolgáltató közelében lévő frekvencián végezze
A laminálások, az örvényáramok és a bőrhatás az induktivitás frekvenciáját teszik függővé. A 100 Hz-en 10 mH-t mutató tekercs 10 kHz-en 8 mH-t, 20 kHz-en pedig 7 mH-t mutathat. Mivel a hullámzás az, amivel szemben méretez, használja a futtatni kívánt frekvenciasáv értékeit, és jegyezze fel a mérő tesztfrekvenciáját a tesztlapon.
Használja a forró, telített legrosszabb esetet
A réz ellenállása körülbelül 0,393 százalékkal növekszik C-fokonként. Az 1,10 ohmos fázisellenállás 25 °C-on nagyjából 1,42 ohm lesz 100 °C-os tekercselésnél, ami közel 30 százalékkal megemeli az RL határértéket. Az induktivitás terhelés alatt másfelé mozog: kétszeres névleges áram mellett egy ventilátor tekercs kisjelű induktivitásának 30-50 százalékát veszítheti, amikor a mágneses áramkör közeledik a telítődéshez, és ezzel arányosan megemelkedik a hullámosság padlója. Ellenőrizze mindkét kirándulást.
Írjon fel öt számot, mielőtt bármit is számítana: fázisonkénti ellenállás 25 °C-on, fázisonkénti induktivitás a tervezett vivőfrekvencián, mágnesszám (póluspár = mágnesek / 2), névleges fázisáram és az egyenáramú busz feszültsége, beleértve a legmagasabb reális esetet. Az aktív teljesítménytényező-korrekciós fokozatból táplált 220 V-os motor 310 V helyett 380-400 V egyenáramot lát, ami 25 százalékos hullámzási büntetés, amelyet sok első prototípus kihagy.
Második lépés: Az RL határérték megadja az alsó határt
Mindegyik fázis egy soros ellenállás és induktor, és ez a pár elsőrendű aluláteresztő szűrőt alkot. Levágási frekvenciája:
f_c = R / (2 x pix L)
E frekvencia alatt az áram egy kapcsolási cikluson belül követheti a parancsolt átlagot. Fölötte a tekercs elkezdi átlagolni az alkalmazott feszültséget. A széles körben idézett ökölszabály az, hogy a vivőt a vágási érték tízszeresével vagy annál nagyobb mértékben kell futtatni, ami elegendő sávszélességet biztosít az áramhuroknak a parancsolt érték megtartásához, és megakadályozza, hogy az áram hullámalakja nagy fázisszöggel lemaradjon a feszültségparancstól.
Jegyezze meg, mi nem maga a levágás. A fórumokon keringő f = R / (2 x pi x L) képlet a határérték, nem ajánlott hordozó. A BLDC motor saját RL vágási frekvenciáján való futása erős nyomaték hullámzást és hallható zajt produkál, mivel a tekercs nem tud semmit simítani ilyen sebességgel.
A referenciamotort használva: R = 1,10 ohm 25 °C-on, L = 8 mH 10 kHz-en mérve. Az időállandó 8 mH / 1,10 ohm = 7,3 ms, és f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Ennek tízszerese 219 Hz. 1,42 ohmos forró tekercselésre korrigálva a levágás 28,3 Hz, a tízszeres alsó pedig 283 Hz.
Közepes induktivitású ventilátormotorok esetében az RL padló ezért triviális. Csak nagyon alacsony induktivitású gépeken és motorokon válik kötelezővé, ahol a tervező szándékosan soros induktivitást adott hozzá. Kezelje józanságnak, ne válasznak.
Harmadik lépés: A Current Ripple beállítja a valódi alapszintet
Ez az a számítás, amely valójában meghatározza a legtöbb meghajtó számát. Egy kapcsolási periódus alatt az alkalmazott feszültség feltölti a tekercs induktivitását, és a csúcstól csúcsig hullámzó áram:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
ahol D az adott láb pillanatnyi kötelessége. A kifejezés csúcspontja D = 0,5, ami a legrosszabb esetet V_bus / (4 x L x f_pwm) értékre egyszerűsíti. A kívánt frekvenciára átrendezve:
f_pwm nagyobb vagy egyenlő, mint V_bus / (4 x L x delta_I_allow)
Válassza a delta_I_allow beállítást a névleges fázisáram töredékeként. Tíz-húsz százalék mérsékelten tartja a vas- és rézveszteséget, és könnyű célpontot ad az áramhuroknak; harminc százalék felett extra melegedést, hallható zajt és az érzékelő nélküli meghajtóknál zajosabb hátsó EMF megfigyelést kezd látni.
Ismét referencia motor: V_bus 310 V DC, L 8 mH, névleges fázisáram 2,5 A, megengedett hullámosság 20 százalék, tehát delta_I_allow = 0,5 A csúcstól csúcsig.
f_pwm nagyobb vagy egyenlő, mint 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19 375 Hz
Ez 20 kHz-re kerekít. 12 kHz-en ugyanez a motor 0,81 A hullámzást hordoz, ami nagyjából a névleges 32 százaléka, 8 kHz-en pedig 0,97 A-t, közel 39 százalékot. Pontosan ez a hullámsáv látható a meghibásodott meghajtón a nyitó bekezdésből, és ez magyarázza mind a nyafogást, mind a plusz 22 fokot.
Három korrekció javítja a becslést. A térvektor moduláció a harmadik harmonikus befecskendezéssel nagyjából 15 százalékkal kevesebb hullámzást produkál a legrosszabb esetben, mint a fenti szinuszos kifejezés, így a 20 kHz-es becslés gyakran 18 kHz-ként viselkedik. Ha a motor működésének nagy részében alacsony modulációs indexen működik, akkor a legrosszabb eset D = 0,5-nél előfordulhat, hogy soha nem fordul elő a működési ponton, és némi hullámzási tartalékot cserélhet alacsonyabb kapcsolási veszteségre. Ellenkező esetben, ha a motornak túl kell élnie egy reteszelt rotort vagy egy mély feszültségesést, a terhelés 0,5-ön át fog söpörni, és a legrosszabb eset válik valóra.
Negyedik lépés: Tartson elegendő kapcsolási ciklust kommutációs lépésenként
A vivőnek is gyorsnak kell lennie a motor elektromos frekvenciájához képest, különben a hajtásnak szektoronként túl kevés lehetősége van az áram szabályozására. Először számítsa ki az elektromos frekvenciát:
f_elec = fordulatszám x póluspár / 60
A referenciamotornál 1300 ford./percnél négy póluspárral, f_elec = 86,7 Hz. A hatlépéses kommutációban minden elektromos ciklus hat lépésből áll, így a lépésszám 520 Hz. Az általános irányelv legalább tíz, lehetőleg húsz PWM periódus kommutációs lépésenként, ami 5,2-10,4 kHz-re teszi a minimális frekvenciát. Figyelje meg, hogy ez most meghaladja az RL-szintet, és közeledik a hullámos szinthez, ezért a ventilátorok ebben az osztályban 12-16 kHz körül mozognak.
A mezőorientált vezérlésnek némileg más megszorítása van. Az áramhurok általában vivőperiódusonként egyszer frissül, tehát a vivőnek legalább tízszeresének kell lennie az elektromos frekvenciának, hogy a hurok stabil maradjon a csúcssebességen, és még sok más, ha alacsony fordulatszámon alacsony nyomatékhullámot szeretne elérni. Az egysönt áramérzékelés keményebb határt ad: a sönt csak a kapcsolási periódus meghatározott időszakaiban olvasható, így nagyon nagy igénybevétel esetén a mérési ablakok összezsugorodnak, és a hajtás vagy kihagyja a méréseket, vagy leengedi a vivőt.
A nagy sebességű motorok teljesen megszegik az irányelvet. Egy 20 000 fordulat/perc fordulatszámú, négy póluspárral rendelkező motor f_elec = 1333 Hz, hatlépéses frekvenciája pedig 8 kHz. Lépésenként húsz PWM periódus megköveteléséhez 160 kHz-re lenne szükség, ami szigetelt kapus bipoláris tranzisztoros hídnál nem praktikus, és még szilícium-karbiddal is drága. A valódi meghajtók ebben az üzemmódban kommutációs lépésenként egy effektív impulzusra kapcsolnak, és a PWM-et szinkronizálják a kommutációs eseménnyel ahelyett, hogy szabadon futnának. A tágabb: ha elektromos frekvenciája megközelíti a néhány kilohertzet, akkor a vivőszámítást a modulációs sémával együtt kell elvégezni, nem külön-külön.
Ha mélyebbre szeretné tekinteni a kapcsolási sorrendet és a szektor időzítését, akkor ezt a magyarázatot hogyan alakítja át a BLDC vezérlő a PWM-et kommutációvá lépésről lépésre átmegy a kapumintán.
Ha a referencia ventilátormotort vesszük alapul, a DC149 sorozat 220 V-os 600 W-os külső forgórésze reálisan illeszkedik ezekhez a számokhoz, és közzétett tekercselési adatai hasznos összevetést jelentenek a saját próbapadi méréseivel.
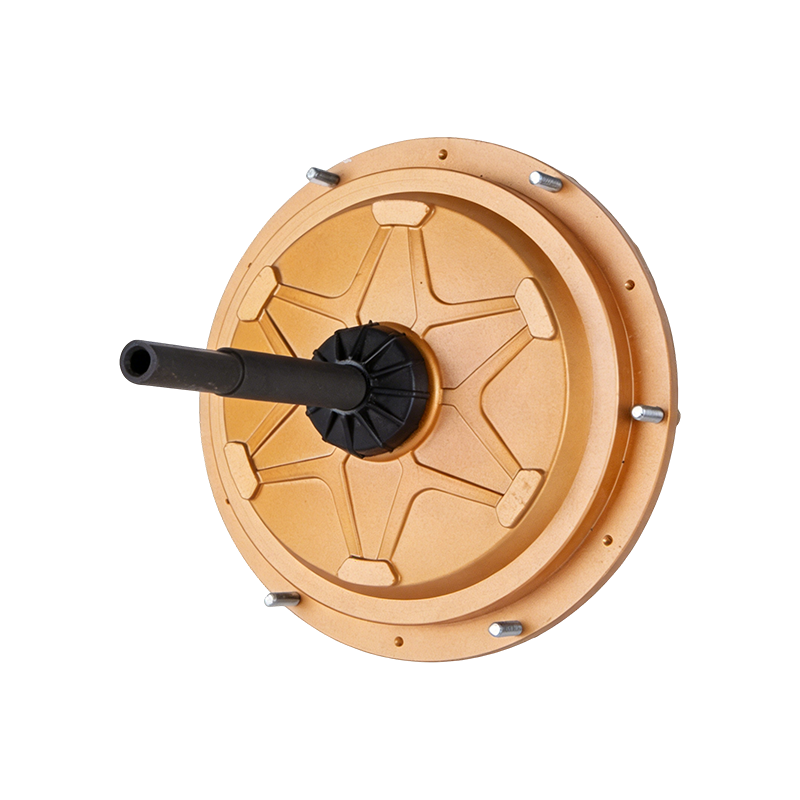 DC149 220 V 600 W külső rotoros BLDC léghűtő motor 220 V 600 W-os külső forgórészes BLDC motor léghűtőhöz, publikált tekercselési adatokkal, amelyek összevethetők a próbapadi mérésekkel. Termék megtekintése →
Ötödik lépés: Tesztelje a jelöltet a mennyezethez képest
Ha a padlók ismertek, a felső határ határozza meg, hogy mekkora árrést engedhet meg magának. Négy megszorítás számít, és általában az első kettő köt először.
Kapcsolási veszteség
A durva eszközönkénti becslés P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. A 310 V-os busszal, a 3,5 A-es csúcsfázisárammal, a 100 ns-os kombinált átmeneti idővel és a 16 kHz-es vivővel minden egyes eszköz körülbelül 0,87 W-ot disszipál a kapcsolásból. 20 kHz-en ez 1,08 W lesz, 8 kHz-en pedig 0,43 W-ra esik. Szorozza meg a modulációs sémában aktív eszközök számával, adja hozzá a vezetési veszteséget, és ellenőrizze a csomag és a hűtőborda hőellenállását. A 25°C-os csatlakozási határ a legrosszabb környezetben ésszerű tervezési cél, és ez az a szám, amely általában megöli az ambiciózus 40 kHz-es tervet egy természetes hűtésű táblán.
Holtidő és minimális impulzusszélesség
A holtidő egy fix adó a munkaciklusra. 16 kHz-en a periódus 62,5 mikroszekundum, tehát 1 mikroszekundumos holtidő az időszak 1,6 százalékába kerül; 5 százalékos parancsolt üzemnél, ami 32 százalékos hiba az alkalmazott feszültségben, áramtorzulást és alacsony fordulatszámú nyomaték hullámzást okoz. A rövidebb holtidő csökkenti a hibát, de növeli az áttörés kockázatát, mivel a csomópont hőmérséklete emelkedik, és az eszköz késlelteti a sodródást. Sok kapumeghajtó egy minimális bemeneti impulzust is meghatároz, jellemzően 50-200 ns, amely a használható terhelési tartományt magas vivőfrekvenciákon korlátozza.
Időzítő felbontás
A 100 MHz-es időzítő középre igazított üzemmódban 6250 számlálást ad periódusonként 16 kHz-en, tehát a munkalépés körülbelül 0,016 százalék. 80 kHz-en ugyanaz az időzítő 1250 számlálást és 0,08 százalékos lépést ad. Mindkettő működőképes, de a durva tok korlátozza a finom áramszabályozást kis terhelésnél.
Akusztikus zaj és EMC
A 8–12 kHz-es sáv az emberi hallás szempontjából a legrosszabb hely, ami miatt a 8 kHz-es meghajtók olyan kellemetlenül hangzanak. A 16 kHz-re való átállás a legtöbb felnőttnek segít, de nem mindenkinek; A 20 kHz és a feletti sugárzás általában nem hallható, de növeli a veszteséget és a sugárzott kibocsátást. A véletlenszerű vagy dithered vivőmoduláció szétterjeszti a spektrumot és kiveszi a tiszta hangot, valamivel magasabb áramhullámozás és bonyolultabb árammintavételi séma árán. Az EMC oldalon a magasabb vivőfrekvenciák rontják a bemeneti szűrő és a motorkábel viselkedését, így a 12 kHz-en áthaladó kialakítás 24 kHz-en nem kompatibilis automatikusan.
Egy működő összehasonlítás két motorosztály között
Ugyanaz a négy ellenőrzés nagyon eltérő válaszokat ad a tekercs induktivitásának függvényében. Az alábbi táblázat egy közepes induktivitású ventilátormotort és egy alacsony induktivitású, nagy sebességű motort futtat az azonos aritmetikán keresztül.
| Paraméter | Léghűtő ventilátor motor | Nagy sebességű fúvómotor |
|---|---|---|
| DC busz | 310 V | 48 V |
| Fázisellenállás 25 C-on | 1,10 ohm | 0,05 ohm |
| Fázis induktivitás a vivőnél | 8 mH | 120 mikrohenry |
| Póluspárok | 4 | 4 |
| Maximális sebesség | 1300 ford./perc | 20.000 ford./perc |
| Névleges fázisáram | 2,5 A | 20 A |
| RL levágás | 21,9 Hz | 66 Hz |
| Tízszeres RL emelet | 219 Hz | 663 Hz |
| Engedélyezett hullámzás (20 százalék, 15 százalék) | 0,5 A | 3 A |
| Hullámos padló | 19,4 kHz | 33,3 kHz |
| Elektromos frekvencia at top speed | 86,7 Hz | 1333 Hz |
| Kommutációs szint (20 periódus lépésenként) | 10,4 kHz | 160 kHz, nem elérhető |
| Kiválasztott szolgáltató | 20 kHz | 40 kHz kommutációhoz szinkronizált PWM-mel |
A nagysebességű oszlop a tanulságosabb. 33 kHz-es hullámzása már 48 V-os hídnál is magas, a kommutációs irányelv pedig elérhetetlen, így a tervezésnek lépésenként kevesebb PWM periódust kell elfogadnia, és szorosabb áramhurok időzítéssel és jobb vissza-EMF szűréssel kell kompenzálnia. Ez egy normális mérnöki kompromisszum, nem hiba, de ennek tudatosnak kell lennie. Ha veszel egy ilyen motort integrált vezérlővel, akkor a kompromisszum már benne van a firmware-ben, és nem tudod megváltoztatni.
Mit jelentenek az integrált meghajtók a számításokhoz?
Sok ventilátor- és léghűtőmotort ma már a végpajzsra szerelt inverterrel szállítanak, és a vivőfrekvencia a hajtás gyártója által választott módon rögzített, általában 16-20 kHz. A vevő számára a fenti aritmetika ellenőrzési gyakorlattá válik, nem pedig tervezési gyakorlattá.
Kérdezze meg írásban a kapcsolási frekvenciát, és kérdezze meg, hogy fix vagy konfigurálható. Ezután tegyük fel a két kérdést, amelyekből kiderül, hogy a számot szándékosan választották-e meg: mekkora a mért csúcstól-csúcsig hullámosság névleges terhelés mellett, és mekkora a csatlakozási hőmérséklet határa a maximális névleges környezeti hőmérsékleten. Egy szállító, aki mindkettőre válaszolni tud, elvégezte a számítást. Az a szállító, aki csak gyakoriságot ad meg, nem.
Azt is ellenőrizze, hogy az adatlap melyik PWM-et írja le. A 350–1500 W-os osztályba tartozó, elektronikusan kommutált ventilátormotorok jellemzően 0–10 V-os analóg vagy alacsony frekvenciájú PWM parancsot fogadnak el, miközben rögzített belső vivőt futtatnak, és a kettő összekeverése firmware-hibának tűnő üzembe helyezési problémát okoz.
Egy 380 V-os telepítésnél, ahol a hajtás már be van építve és a hordozó rögzített, a gyakorlati ellenőrzés az, hogy a tekercselés induktivitása és a közzétett hullámosság konzisztens-e ezen a hordozón, ezt érdemes feltenni a 380 V-os 1500 W-os EC ventilátormotor szállítójának.
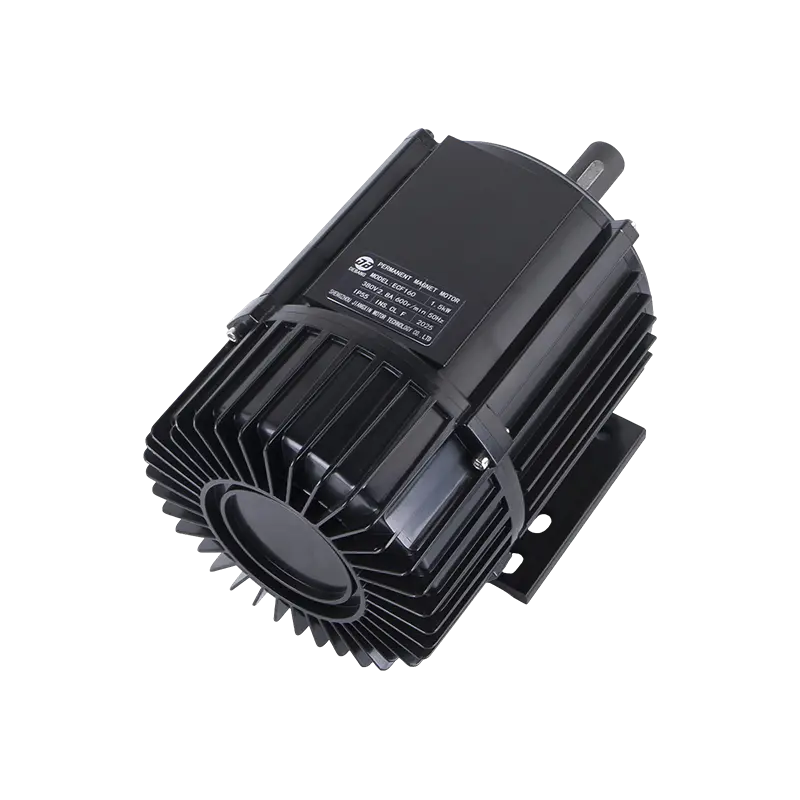 ECF160 380 V 1500 W EC ventilátormotor párologtató hűtőkhöz 380 V 1500 W EC ventilátormotor párolgásos hűtőkhöz; tekercselési induktivitása és közzétett hullámossága fix hordozón ellenőrizhető. Termék megtekintése →
Érvényesítés a padon: Négy mérés, amely eldönti az érvet
A számítások szűkítik a mezőt; Mérések választják ki a győztest. Futtassa ezt a négy tesztet a jelölt frekvencián és annak mindkét oldalán, például 12, 16 és 20 kHz-en.
- Jelenlegi hullámzás. Fázisáram rögzítése kompenzált sönttel vagy nagy sávszélességű szondával 25 százalékos, 50 százalékos és 100 százalékos terhelés mellett. Hasonlítsa össze a csúcstól csúcsig tartó sávot a megengedett értékkel. Figyelje meg a hullámzást, amely gyorsabban növekszik a terhelés hatására, mint amilyen az induktivitás telítettségét jelzi.
- A tekercselés és a készülék hőmérséklete. Áztassa névleges terheléssel, amíg a hőmérséklet stabilizálódik, majd hasonlítsa össze a két vagy három jelöltet. A 16 és 20 kHz közötti tekercsemelkedés 2-4 fokos különbsége jellemző, és megmutatja, hogy mit jelent az extra kapcsolási veszteség.
- Hatékonyság a működési ponton. Mérje meg a bemeneti egyenáram-teljesítményt és a tengely- vagy levegőteljesítményt az alkalmazás valós munkaciklusában, nem pedig egyetlen névleges ponton. A ventilátorterhelések kockatörvényt követnek, így az éves energia nagy részét jóval a teljes fordulatszám alatt költik el, ahol a hordozó és a modulációs séma többet számít, mint a névleges terhelésnél.
- Akusztikus söprés. Futtassa a motort 10-ről 100 százalékra minden egyes jelölt hordozónál, és figyelje a hangokat. Ügyeljen a ventilátorház szerkezeti rezonanciáira, mivel az egyik sebességnél néma hordozó egy másik sebességnél tartórezonanciát gerjeszthet.
Őrizze meg a mérési lapot a tervezési jegyzőkönyvvel együtt. Amikor egy ügyfél két évvel később zajpanaszról tesz bejelentést, nagyon jól láthatóvá válik a különbség a szándékos 16 kHz-es választás és a véletlen választás között.
Valódi projektekben ismétlődő hibák
- Az adatlap induktivitása tesztfrekvencia nélkül. A 100 Hz-en vett érték 20 százalékkal vagy még nagyobb mértékben túlbecsülheti a hullámzási teljesítményt.
- A teljesítménytényező-korrekciós busz elfelejtése. A hullámosság a buszfeszültséggel skálázódik, így a 220 V-os motor egy 390 V-os DC-körön 26 százalékkal nagyobb hullámzást hordoz, mint ugyanaz a motor egy 310 V-os kapcsolaton.
- Méretezés csak 25 C fokon. A forró ellenállás növeli az RL határértéket, a telítés pedig csökkenti az induktivitást; mindketten felfelé tolják a hullámos padlót.
- Feltételezve, hogy egy magasabb hordozó mindig jobb. Körülbelül 24 kHz felett egy természetes hűtésű kártyán a kapcsolási veszteség és a holtidő-torzítás gyakran többe kerül, mint amennyit a hullámosság javítása vásárol.
- A PWM parancs összetévesztése a hordozóval. Ezek különböző jelek, eltérő specifikációkkal, és az eltérés vezérlési hibának tűnik.
- A vivő megváltoztatása az áramhurok újrahangolása nélkül. A 8 kHz-nek megfelelő hurokerősítés általában túl agresszív 20 kHz-en, és a tünet a terhelési lépések alatti rezgés.
Ahol a számítás a gyakorlatban érvényesül
Párolgásos léghűtőhöz vagy egy ipari ventilátor A 350 W-tól 1500 W-ig terjedő terhelésű motor 6-12 mH fázisinduktivitással, az aritmetika 12-20 kHz-en konvergál, és a 16 kHz ésszerű alapértelmezett 20 kHz-es frissítési út, ha hullámzás vagy zaj megköveteli. 8 kHz alatt a közepes induktivitású tekercsek túl nagy hullámzást hordoznak ahhoz, hogy csendesek és hűvösek maradjanak. 24 kHz felett a kapcsolási és holtidő költségei általában meghaladják a konvekciós hűtésű híd előnyeit. A nagy sebességű, kis induktivitású motoroknál a padlószint 30-40 kHz-re emelkedik, és egyúttal a modulációs sémát is át kell gondolni.
Ha a motort és a hajtást együtt adják meg, a legtisztább megoldás a hordozó rögzítése, a tekercselés induktivitásának és ellenállásának közzététele ezen a hordozón, és a hullámosság névleges terhelésnél történő megállapítása. Egy 220 V-os, 1500 W-os külső rotoros levegőhűtő motornál, amely rögzített belső hordozón működik, ez a kombináció teszi kiszámíthatóvá a zajt és a hőkezelést az első prototípus elkészítése előtt.
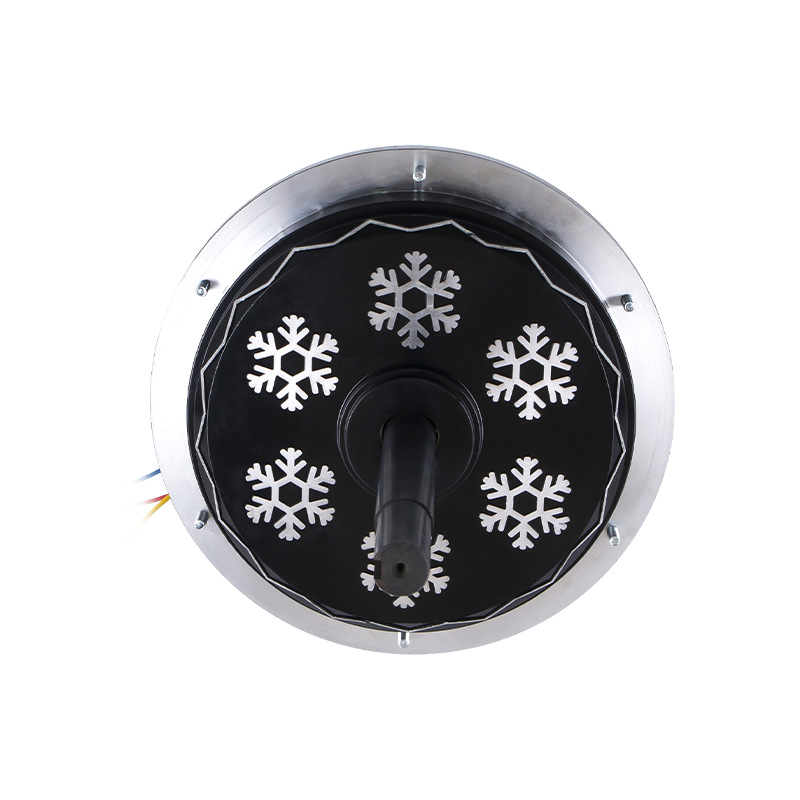 DC198 220 V 1500 W külső rotoros BLDC léghűtő motor 220 V 1500 W külső forgórészes BLDC léghűtő motor fix hordozós hajtáspárosításhoz, ahol a tekercselés induktivitása és a névleges terhelési hullámosság kiszámíthatóvá teszi a zajt és a termikus viselkedést. Termék megtekintése →
A munkaellenőrző lista rövid. Mérje meg a fázisonkénti induktivitást a vivőfrekvenciáján és forró, telített állapotban. Számítsa ki az RL határértéket, és szorozza meg tízzel. Számítsa ki a hullámosságot a V_bus / (4 x L x delta_I_allow) alapján D = 0,5-nél. Számítsa ki az elektromos frekvenciát, és győződjön meg arról, hogy kommutációs lépésenként még mindig tíz vagy több kapcsolási periódus áll rendelkezésére, vagy módosítsa a modulációs sémát, ha nem. Ezután ellenőrizze a kapcsolási veszteséget, a holtidőt és az időzítő felbontását a kiválasztott értéken, és erősítse meg három jelölt frekvencián. Ezt hajtsa végre egyszer motor-hajtás párosításonként, és a kérdés már nem csak találgatás.
Kapcsolódó Termékek
-
 Y2-100-10 380V 1100W üvegszálas ventilátormotor
-
 Y2-100-10 380V 1500W üvegszálas ventilátormotor
-
 YS100-8 380V 50Hz 350W Szarvasmarhaház ventilátormotor
-
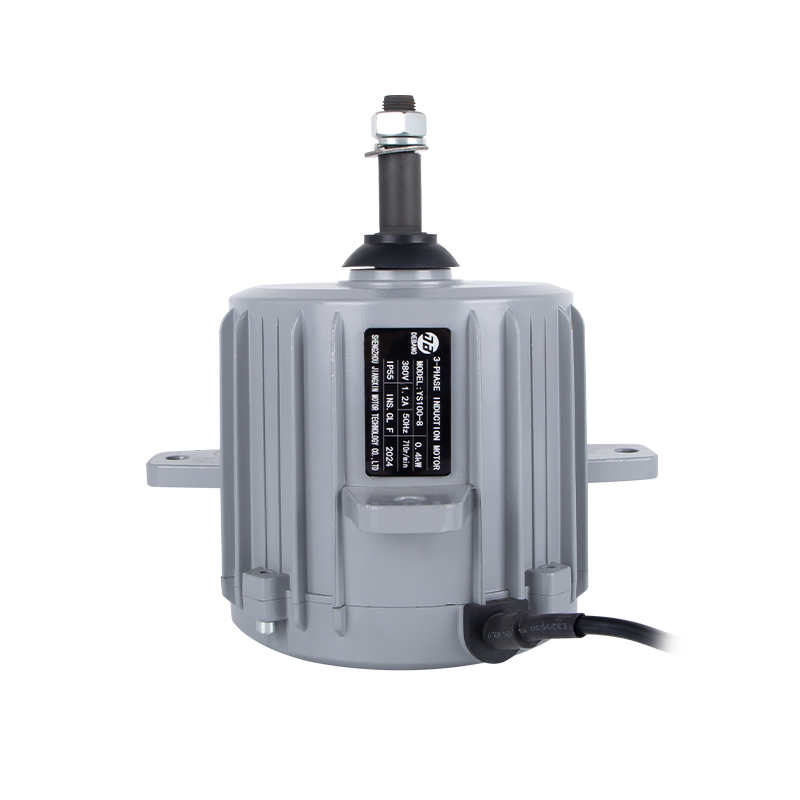 YS100-8 380V 50Hz 350W Szarvasmarhaház ventilátormotor
-
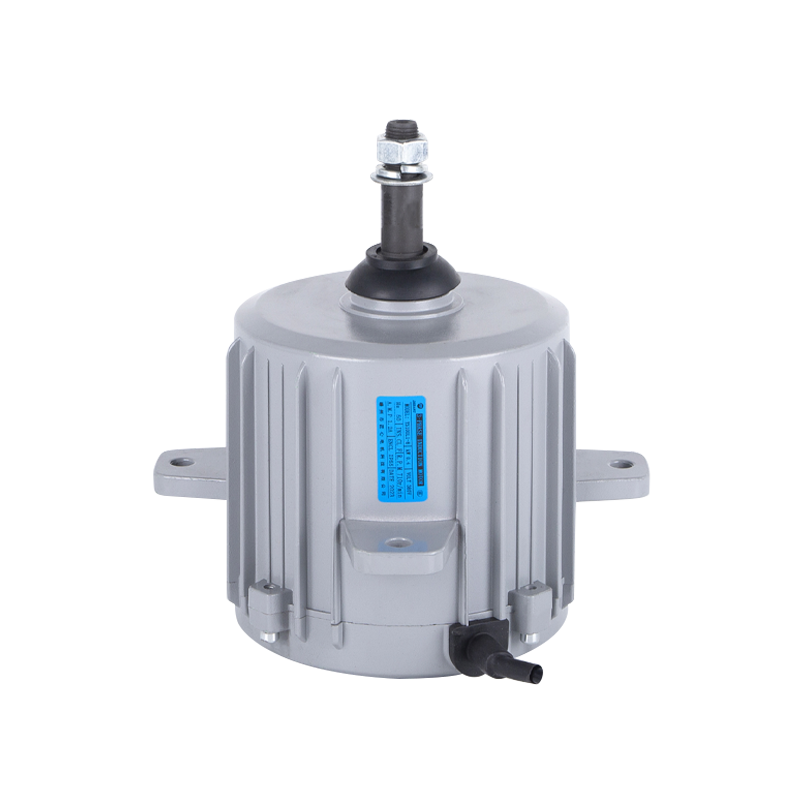 YS100L1-8 380V 50Hz 400W Szarvasmarhaház ventilátormotor
-
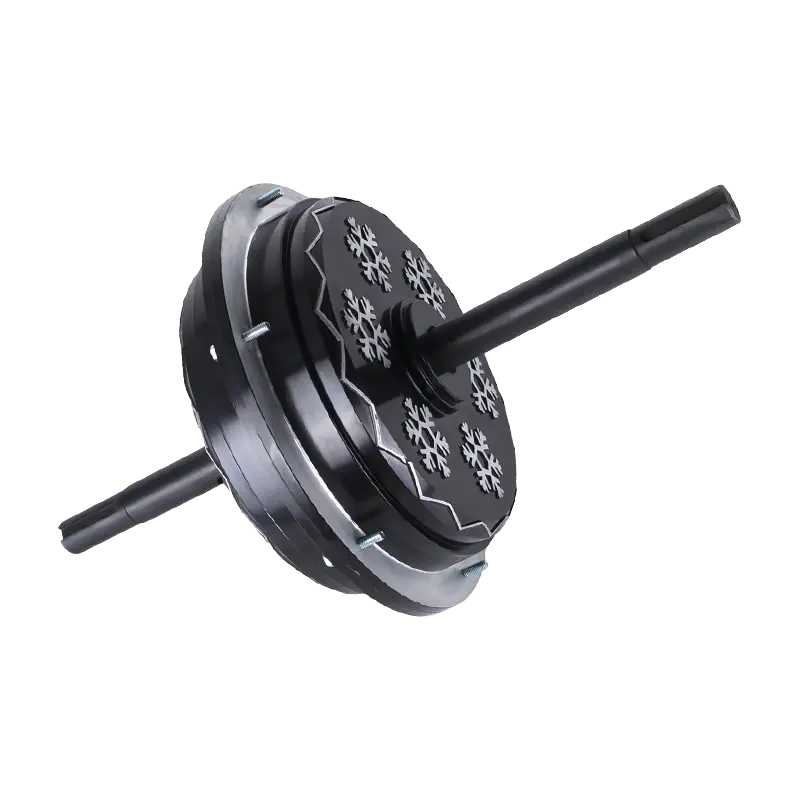 DC198 220V 1500W külső BLDC léghűtő motor
 Készen áll a testreszabásra
Az Ön motortermékei?
Professzionális motorgyártók vagyunk, nagy teljesítményű, stabil és hatékony teljesítményt nyújtva magok minden iparág számára a precíziós kivitelezés és innováció révén.
Lépjen kapcsolatba velünk
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Cég címe
Szerzői jog © by Shengzhou Jiangxin Motor Technology Co., Ltd. Minden jog fenntartva.
Ipari ventilátormotorok nagykereskedelme