No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang tartomány, Kína
Hírek kategória
Termékkategória
Hogyan működik a BLDC motorvezérlő? PWM, kommutációs és kiválasztási tippek
Amikor egy 220 V-os egyenáramú, külső rotoros BLDC léghűtő motor felpörög, nem fog hallani a kommutátor kattanását vagy a kefeport. A rotor simán forog, sebességét pedig egy kompakt elektronikus áramkör szabályozza, amely valahol a berendezés belsejében helyezkedik el. Ez az áramkör a BLDC motorvezérlő. Feladata egyszerűnek hangzik: alakítsa át az egyenáramot szekvenciálisan kapcsolt háromfázisú áramokká, és pontosan tudja, mikor kell átkapcsolni. Az eredmény egy önszinkron motor, amely mechanikus érintkezők nélkül követi az állórész mezőjét. A vezérlő minősége határozza meg, hogy a motor csendesen, hatékonyan és éveken át túlmelegedés nélkül működik-e.
Mit csinál valójában egy BLDC motorvezérlő
A BLDC motorvezérlő három fő funkciót lát el: elindítja a motort, beállítja a sebességet és szabályozza a nyomatékot. Elfogadja a felhasználói parancsokat, mint például a célsebesség vagy nyomaték, érzékeli a forgórész helyzetét, és a megfelelő pillanatban bekapcsolja a megfelelő tekercselési sorrendet. Mivel a három állórész tekercsben áramló áram iránya és nagysága határozza meg az állandó mágneses forgórész mozgását, a vezérlőnek tudnia kell, hogy melyik tekercset táplálja, és mikor kell azt megváltoztatni.
Háromfázisú BLDC motor esetén az állórésznek három fázistekercse van, amelyek egymástól 120 fokos távolságra vannak egymástól. A rotor állandó mágneseket hordoz. A vezérlő forgó mágneses mezőt hoz létre, amely üldözi a rotor pólusait. Ahogy a rotor mozog, a vezérlő előreviszi a kommutációs szekvenciát, így a mező folyamatosan előre húzza a rotort. Egy kefés egyenáramú motorban a mechanikus kommutátor és a kefék hajtják végre ezt a kapcsolást. A BLDC motorban a vezérlő ezt elektronikusan végzi, ezért is szokták elektronikus kommutációnak nevezni.
A BLDC motorvezérlő fő összetevői
Minden BLDC vezérlő, az egyszerű ventilátor-meghajtótól a szervoerősítőig, néhány alapvető blokkból áll. Minden blokknak együtt kell működnie mikromásodperceken belül:
- Mikrokontroller vagy DSP: végrehajtja a kommutációs algoritmust, kiszámítja a PWM munkaciklusokat és kezeli a hibaállapotokat.
- Kapumeghajtó: a mikrokontrollerből érkező alacsony feszültségű logikai jeleket nagyfeszültségű kapufeszültségekké alakítja, amelyek be- és kikapcsolják a tápkapcsolókat.
- Teljesítmény fokozat (MOSFET-ek vagy IGBT-k): a háromfázisú inverter hidat képezi, amely átkapcsolja a fő motor áramát.
- Pozícióérzékelő: Hall-effektus érzékelők, kódoló vagy BEMF érzékelő áramkör, amely megmondja a vezérlőnek, hogy hol van a rotor.
- Áramérzékelők: mérik a fázisáramot a nyomatékszabályozáshoz és a túláramvédelemhez.
- Tápellátás: tiszta DC feszültséggel látja el a vezérlő áramkört és az érzékelőket.
Ez az egész szerelvény valós idejű zárt hurkot alkot. A mikrokontroller másodpercenként sokszor leolvassa a rotor helyzetét és az aktuális visszacsatolást, és frissíti a következő kapcsolási állapotot. Pozíció- vagy áramvisszacsatolás nélkül a vezérlő csak nyitott hurkú üzemmódban tud működni, ami gyenge hatásfokhoz, kommutáció kimaradáshoz és esetleges károsodáshoz vezet.
Hogyan észlelhető a rotor helyzete
A rotor helyzetérzékelése a BLDC vezérlés alapja. A vezérlőnek tudnia kell, hogy hol van a mágneses forgórész, mielőtt átkapcsolhatná a következő fázist. Két fő módszer létezik.
Az első Hall-effektus érzékelőket használ. Három Hall érzékelő van elhelyezve egymástól 120 fokos távolságra az állórészen. Ahogy a rotor pólusai elsöpörnek mellettük, az érzékelők digitális magas/alacsony mintákat állítanak elő, amelyek megmondják a mikrokontrollernek, hogy a hat szektor közül melyikben van éppen a rotor. Ez a módszer egyszerű, robusztus és széles körben alkalmazott olcsó ipari berendezésekben. Hátránya az érzékelő extra bekötése, valamint a hőmérsékletre és a mágneses interferenciára való érzékenység.
A második módszer az érzékelő nélküli szabályozás. Érzékeli a hátsó elektromotoros erő (BEMF) nulla kereszteződését a feszültségmentes fázistekercsben. Ahogy a forgórész forog, minden tekercs indukált EMF-et generál. Az a pont, ahol ez az EMF megváltoztatja a polaritást, a rotor ismert beállítását jelzi. Ezen nulla-átlépések érzékelésével a vezérlő ki tudja számítani a következő kommutációs pontot. Az érzékelő nélküli vezérlés megtakarítja a vezetékek és az alkatrészek költségét, de nagyon alacsony fordulatszámon a BEMF túl gyenge a méréshez, ezért a motornak egy indítási rutinra van szüksége, hogy felpörgesse, mielőtt zárt hurkú üzemmódra váltana.
Ventilátor- és hűtőberendezéseknél, beleértve a külső rotoros BLDC léghűtő motorokat is, az üzemi sebesség általában elég magas az érzékelő nélküli vezérléshez. A precíz, kis sebességű pozicionálást igénylő alkalmazások azonban előnyben részesítik a Hall-érzékelőket.
Kommutáció: Hatlépéses és FOC
Ha a rotor helyzete ismert, a vezérlő eldönti, hogy melyik kapcsolási mintát alkalmazza. A legalapvetőbb módszer a hatlépéses kommutáció, más néven trapéz- vagy blokkkommutáció. Minden elektromos ciklust hat szektorra oszt fel. Mindegyik szektorban két tekercs feszültség alá kerül, míg a harmadik lebegve marad. Az áram az egyik tekercsen át a középpontba, a másikon kifelé folyik, és egy mágneses vektort hoz létre, amely lépésenként halad előre. Ez a megközelítés könnyen megvalósítható egy mikrokontrollerben, és egyszerű Hall-érzékelő logikát használ.
A korlátozás az, hogy az áram hullámalakja téglalap alakú, ami nyomaték hullámzást okoz. Alacsonyabb sebességnél a hullámzás hallható zajt és mechanikai rezgést eredményezhet.
A mezőorientált vezérlés vagy a FOC fejlettebb. A háromfázisú áramokat forgó d-q koordinátarendszerré alakítja, ahol a d tengely a rotor mágnesáramához igazodik, a q tengely pedig szabályozza a nyomatékot. Az áram szabályozásával ebben a referenciakeretben a motor úgy viselkedik, mint egy külön gerjesztésű egyenáramú gép. A FOC közel szinuszos fázisáramokat állít elő, ami egyenletes nyomatékot ad a teljes fordulatszám-tartományban. A költség nagyobb számítási erőfeszítés, gyors mikrokontroller és bonyolultabb áramérzékelés.
| Jellemző | Hat lépés | FOC |
|---|---|---|
| Jelenlegi forma | Téglalap alakú | Szinuszos |
| Nyomaték hullámzás | Jelen | Alacsony |
| Alacsony-speed performance | Mérsékelt | Kiváló |
| Számítási terhelés | Alacsony | Magas |
| Megvalósítási költség | Alacsonyer | Magaser |
| Tipikus használat | Ventilátorok, szivattyúk és fúvók | Szervóhajtások, robotok, precíziós szerszámok |
A nagy külső rotoros BLDC léghűtő motorok esetében gyakran elegendő a hat fokozat. De ha a tervezési cél az alacsony zajszint és a széles fordulatszám-tartomány, a FOC vezérlő lesz a jobb választás, különösen magasabb teljesítményszinten.
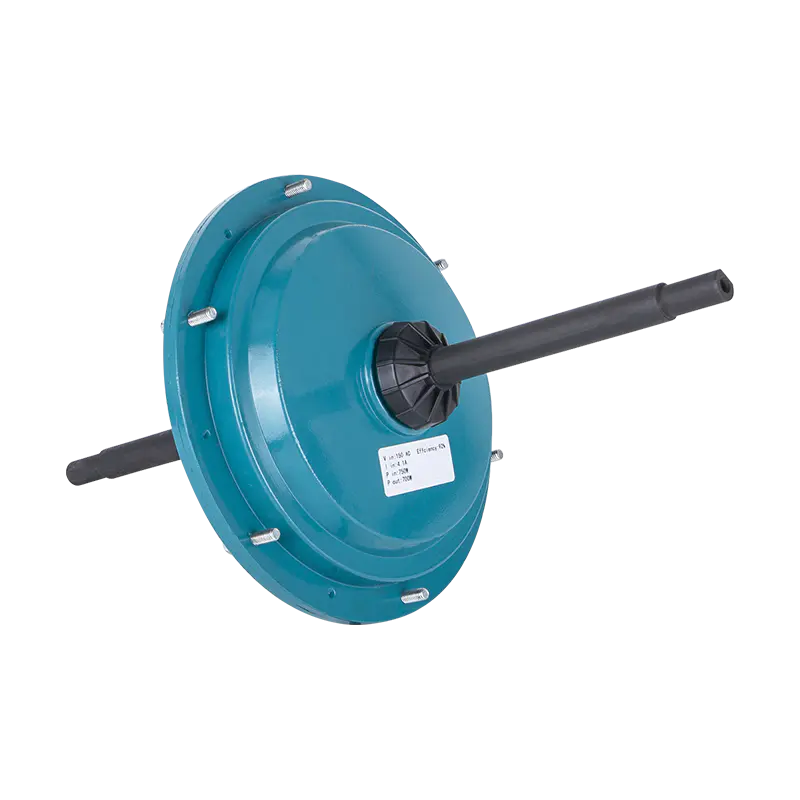
 DC198 220V 1500W külső rotoros BLDC motor léghűtőhöz Ez a nagy teljesítményű kefe nélküli motor nagy teljesítményű párolgásos hűtőkhöz készült, tiszta réz tekercsekkel, IP54-es védelemmel és F-osztályú szigeteléssel a kemény ipari környezetben való megbízható működés érdekében. Termék megtekintése →
PWM áramszabályozás és nyomaték
A kommutációs sorrend kiválasztása után a vezérlőnek szabályoznia kell a feszültséget és az áramerősséget. A legtöbb vezérlő impulzusszélesség-modulációt (PWM) használ. A PWM-ben a tápkapcsolók rögzített frekvencián kapcsolódnak be és ki, gyakran 10 kHz és 30 kHz között. A bekapcsolási idő arányának vagy a munkaciklusnak a megváltoztatásával a vezérlő beállítja a tekercsekre adott átlagos feszültséget. Az 50%-os munkaciklus azt jelenti, hogy a kapcsoló minden PWM periódusban feleannyi ideig van bekapcsolva, így körülbelül a buszfeszültség felét adja.
A nyomatékszabályozásnál az áram a fontosabb változó. A BLDC motorban a kifejlesztett nyomaték arányos a fázisárammal, legalábbis a mágneses telítettség alatt van. A vezérlő söntellenállással vagy áramváltóval méri az áramerősséget, összehasonlítja egy referenciaértékkel, és úgy állítja be a PWM munkaciklust, hogy az aktuális áramot a referencia követésére kényszerítse. Ez egy áram-visszacsatoló hurok, és ez adja a motor merevségét és érzékenységét.
A robusztus védelmi funkciók minden komoly vezérlő részét képezik. A túláramvédelem, a túlmelegedés elleni leállítás, a feszültségcsökkenési reteszelés és az elakadás észlelése mind megakadályozzák a korai meghibásodást. A vezérlőket összehasonlító vásárlók számára ezeknek a védelmeknek a megléte legalább annyira számít, mint a névleges teljesítmény.
Vezérlő és BLDC ventilátormotor illesztése
A vezérlő és a motor illesztése nem csak feszültségosztály kérdése. A buszfeszültségnek, a csúcsfázisáramnak, a hátsó EMF-állandónak, a Hall-érzékelő fázisainak, a fordulatszám-tartománynak és a terhelési nyomatékprofilnak kompatibilisnek kell lennie.
Tekintsük az egyik külső rotoros BLDC léghűtő motorunkat: a DC149 sorozat 220 V DC bemenettel működik, és 600 W és 850 W közötti teljesítményszintet fed le. Az ilyen típusú motorokat általában párolgásos hűtőberendezésekbe szerelik be. A terhelés egy ventilátor, amely négyzetes nyomatékgörbét követ. Az indítóáram a névleges áram két-háromszorosa lehet, ezért a vezérlőnek képesnek kell lennie rövid távú túlterhelés leadására kioldás nélkül. Ugyanakkor a hálózatról érkező villogó bemeneti feszültség hatással lehet az egyenáramú buszra, ezért egy robusztus vezérlőnek széles bemeneti feszültségtűrésre és jó szabályozásra van szüksége.
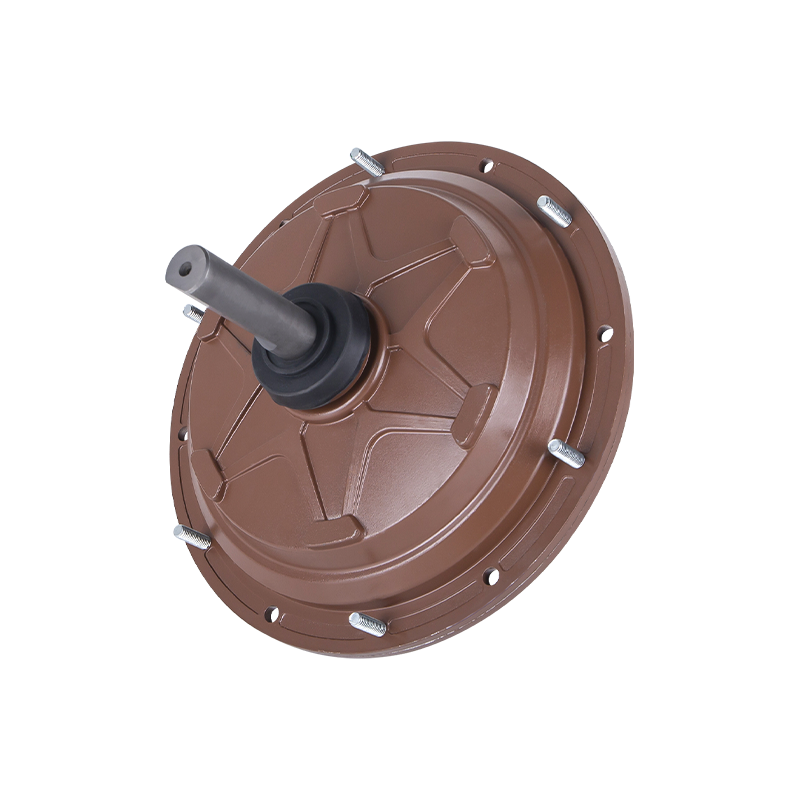
 DC149 220V 600W külső rotoros BLDC motor léghűtőhöz Ez a 600 W-os szénkefe nélküli motor közvetlen 220 V-os hajtást, nagy nyomatékot és hosszú, karbantartást nem igénylő élettartamot kínál, így alkalmas folyamatos, nagy igénybevételű hűtési alkalmazásokhoz műhelyekben és raktárakban. Termék megtekintése →
Egy másik gyakorlati szempont a termikus tervezés. A forró házban működő vezérlő csökkenti a kimenetét. Ha a léghűtő motort szűk, porral teli környezetbe telepítik, akkor a vezérlő tábláját konform bevonattal kell ellátni, és a teljesítményfokozatának elegendő rézfelülettel vagy kényszerített légáramlással kell rendelkeznie. Ezek a választások hatással vannak a rendszer teljes költségére és megbízhatóságára. A légkezelő berendezések gyártói számára a beszállítói értékelés elengedhetetlen része a szabályozó védelmének és a leértékelési görbék összehasonlítása. További részletekkel rendelkezünk ipari ventilátor alkalmazások amelyek segíthetnek meghatározni ezeket a követelményeket.
Gyakorlati szempontok a ventilátor- és hűtőberendezéseknél
A ventilátor és a hűtőberendezések különleges követelményeket támasztanak a BLDC motorvezérléssel szemben. Az állandó nyomatékú terheléstől eltérően a ventilátor másodfokú nyomatékterhelés: a nyomaték a fordulatszám négyzetével nő, a teljesítmény pedig a kockával. Ez azt jelenti, hogy a vezérlőnek nagyon kis terhelést kell kezelnie alacsony sebességnél, és meredeken növekvő terhelést nagy sebességnél. Előfordulhat, hogy egy szervomotorra hangolt vezérlő nem kezeli jól ezt a jellemzőt.
Ezenkívül sok ventilátor külső forgórészes motort használ, ahol a forgórész a külső héj, az állórész pedig belül van. A motor gyakran közvetlenül a ventilátor járókerekébe van építve, így korlátozott hely marad a vezérlő számára. Egyes termékeknél a vezérlő a motor kapocsdobozába van beépítve, vagy akár a ventilátorház belsejében lévő külön NYÁK-ra szerelve. Ez az integráció befolyásolja a hőelvezetést és a vezérlő védelmét a nedvességtől és a portól.
Az EC ventilátorok esetében a vezérlő a motorszerelvény szerves részét képezi. A ventilátor AC hálózati feszültséget vesz fel, egyenárammá egyenirányítja, majd a BLDC vezérlőt használja a motor meghajtására. A felhasználók egyszerűen csatlakoztatják a ventilátort a váltóáramhoz, és az egyenáramú meghajtó energiamegtakarítását külső VFD nélkül érhetik el. ECF35010 sorozatunk jó példa erre a kompakt EC kialakításra, amely 220 V bemenettel és 350 W kimenettel rendelkezik.
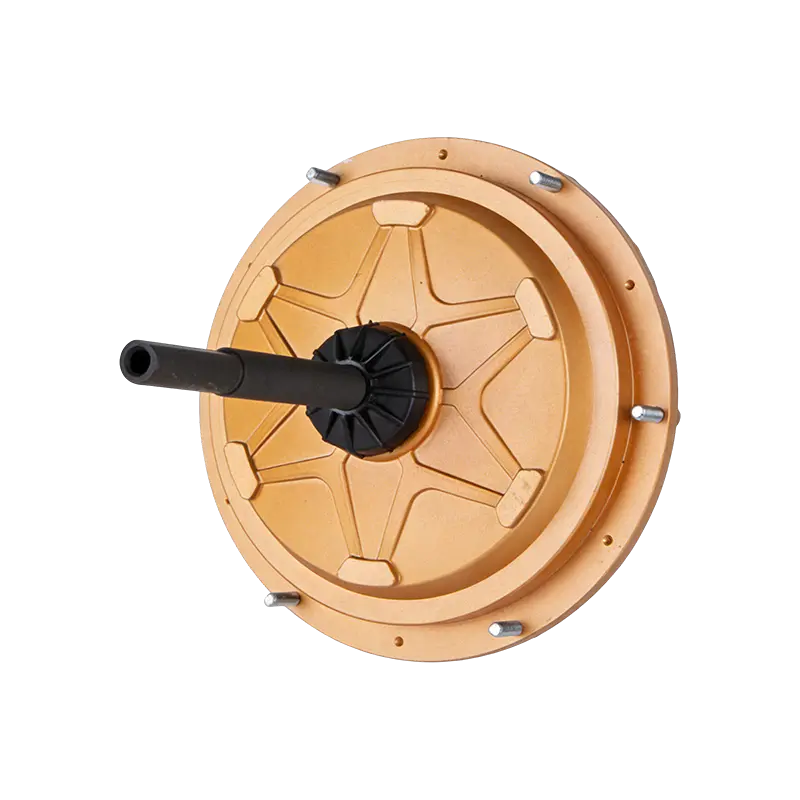
 ECF-350-10 220V 350W Elektronikusan kommutált ventilátormotor Ez az EC ventilátormotor egy BLDC vezérlőt és egyenirányítót tartalmaz, amely akár 95%-os hatékonyságot és alacsony zajszintet ér el, ideális párolgásos levegőhűtőkhöz, ahol az energiatakarékosság és a csendes működés a prioritás. Termék megtekintése →
Ha külső rotoros BLDC motort választ levegőhűtő alkalmazásokhoz, a vezérlő névleges áramát és a motor ellenállását és induktivitását meg kell egyezni. Az alulméretezett vezérlő túlmelegszik; a túlméretezett felesleges költségeket és helypazarlást eredményezhet. Hasznos hivatkozás a cikkünk külső BLDC léghűtő motor tervezési szempontok.
Következtetés
A BLDC motorvezérlők jelentik az intelligencia minden kefe nélküli motor mögött. Helyzetvisszacsatolást, kommutációs logikát és PWM-et használnak az egyenáramú elektromosság folyamatos forgó nyomatékká alakítására. A hatfokozatú és a FOC közötti választás befolyásolja a simaságot, a költségeket és a komplexitást, míg a feszültség- és áramértékek egyeztetése határozza meg, hogy a motor teljes terhelés mellett biztonságosan működik-e. A léghűtőkkel, EC ventilátorokkal és más ipari ventilátorokkal dolgozó mérnökök és vásárlók számára a BLDC vezérlő működésének megértése az első lépés a megbízható motor és vezérlő kombináció kiválasztása felé.
 Készen áll a testreszabásra
Az Ön motortermékei?
Professzionális motorgyártók vagyunk, nagy teljesítményű, stabil és hatékony teljesítményt nyújtva magok minden iparág számára a precíziós kivitelezés és innováció révén.
Lépjen kapcsolatba velünk
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Cég címe
Szerzői jog © by Shengzhou Jiangxin Motor Technology Co., Ltd. Minden jog fenntartva.
Ipari ventilátormotorok nagykereskedelme