No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang tartomány, Kína
Hírek kategória
Termékkategória
A BLDC motor hátsó EMF-je: Hogyan számítsuk ki a sebességből, a Kv-ből és a fluxusból
Egy 48 V-os BLDC ventilátormotor 3000 ford./perc sebességgel működik, és az oszcilloszkóp 30 V-os csúcs-vonal-vonal hullámformát mutat. A vezérlő érzékelő nélküli nulla átlépési küszöbértéke a DC busz fele közelében van beállítva. Megbízhatóan indul a motor, és a mért feszültség valóban a hátsó EMF? A válasz attól függ, hogyan van meghatározva a hátsó EMF-állandó, hogy az érték fázis vagy vonal-vonal, és hogy csúcs vagy RMS. Ha ezeket a definíciókat tévedjük, egy egyszerű számítás rossz vezérlőbeállítást vagy nem megfelelő motorrendet eredményezhet.
A rövid válasz: számítsa vissza az EMF-et ebből E = Ke × ω , hol Ke a hátsó EMF állandó és ω a mechanikus szögsebesség. Használja ugyanazt a fázis/vonal és csúcs/RMS alapot, mint az állandó. Ha csak a Kv áll rendelkezésre, először konvertálja át. Ha a motor már a padon van, mérje meg a hullámformát és számítsa ki a Ke értéket egy ismert fordulatszámból. Az alábbi szakaszok bemutatják az egyes módszereket, a legtöbb hibát okozó mértékegység-átváltást, valamint azokat az ellenőrzéseket, amelyeket érdemes elvégezni a beszerzési rendelés kiadása előtt.
Az alapképlet és az egyes szimbólumok jelentése
Az első lépéses számításhoz használja a mechanikus formát:
E fázis, csúcs = Ke fázis, csúcs × ω m
Itt, ω m a tengely sebessége radián per másodpercben: ω m = 2πn / 60, n fordulatszámmal. Ke-nek V per rad/s-nak kell lennie. Ha az adatlap Ke-t V/kfordulat/perc-ben, V/rpm-ben vagy Kv-ben adja meg rpm/V-ban, konvertálja át a szorzás előtt. Ugyanez az egyenlet működik egy trapéz alakú BLDC motorra és egy szinuszos PM gépre, de a hullámforma értelmezése megváltozik: trapézmotorok esetén használja a lapos felső amplitúdót; szinuszos motoroknál következetesen csúcs vagy RMS használata.
Egy ismert fluxuskapcsolóval rendelkező szinuszos gép esetében a fizikai forma a következő:
E fázis, csúcs = p × λ m × ω m
ahol p a póluspárok száma és λ m a fázisonkénti fluxuskapcsolat csúcsértéke Wb-fordulatokban. Az RMS fázis értéke E fázis, csúcs / √2. Vonal-vonal szinuszos feszültség esetén szorozza meg a fázis RMS értékét √3-mal. Hatlépcsős trapézmotoroknál a vonalak közötti lapos felső gyakran közel kétszerese a fázis lapos felső értékének, de erősítse meg a hullámformát, mert a pontos összefüggés a kommutációtól és a tekercselrendezéstől függ.
| Mennyiség | Szimbólum | Egység | Mit kell megerősíteni |
|---|---|---|---|
| Mechanikus sebesség | n | rpm | Tengelyfordulatszám, nem elektromos frekvencia |
| Szögsebesség | ω m | rad/s | ω m = 2πn / 60 |
| Hátsó EMF állandó | Ke | V/(rad/s) | Fázis vagy vonal-vonal; csúcs vagy RMS |
| Fázisos EMF | E ph | V | Használja ugyanazt az alapot, mint a Ke |
| Vonal-sor hátsó EMF | E LL | V | √3 szinuszos RMS esetén; kb. 2× lapos tetejű trapéz alakú |
| Elektromos frekvencia | f e | Hz | f e = p × n / 60 |
Kv, Ke és adatlap egységek átalakítása költséges hibák nélkül
A Kv-t általában rpm per voltban adják meg. Az üresjárati egyenáramú számításhoz a hátsó EMF állandó V/(rad/s) mértékegységben:
Ke = 60 / (2π × Kv) = 9,549 / Kv
Ha Kv 100 rpm/V, akkor Ke körülbelül 0,0955 V/(rad/s). 3000 ford./percnél ω m 314,16 rad/s, tehát a számított visszafelé irányuló EMF körülbelül 30,0 V. Ha az adatlap a Kv-t vonalról-vonalra definiálja, akkor ez a 30,0 V egy vonal-vonal érték. Ha a Kv fázis alapú, akkor ez egy fázisérték. A szám csak akkor azonos, ha az alap ugyanaz.
Ipari motoroknál a Ke-t gyakran V/krpm-ben adják meg. Konvertálja úgy, hogy elosztja 104,72-vel, mert 1000 ford./perc 104,72 rad/s. A 12 V/krpm Ke tehát 0,1146 V/(rad/s). 1500 ford./percnél a hátsó EMF 0,1146 × 157,08 = 18,0 V, ugyanazon a fázis/vonal alapon, mint az adatlapon.
Gyakori beszerzési kockázat, ha a szállító egység nélkül „Ke = 0,12”-t ad meg. Ez V/rpm, V/(rad/s), V/krpm, fáziscsúcs vagy vonal-vonal RMS? Egy 2-es vagy √3-as tényező elrejthető ebben az egyetlen számban. Kérje írásban a definíciót, és kérdezze meg a megszerzéséhez használt hullámformát és vizsgálati sebességet. Ha a motort érzékelő nélküli vezérlésre szánják, akkor a hátsó EMF-et is kérje a minimális üzemi fordulatszámon, ne csak névleges fordulatszámon.
Fizikai méretek és fluxus kapcsolat alapján történő számítás
Ha egy prototípusnak nincs hasznos adatlapja, a fluxuskapcsolat a legközvetlenebb út. Ha a tervezőcsapat ismeri a fázisonkénti csúcsfluxuskapcsolatot, használja az E fázis, csúcs = p × λ m × ω m . Például p = 4, λ m = 0,05 Wb-fordulat, és n = 1500 ford./perc ω m = 157,08 rad/s. A csúcsfázisú vissza EMF 4 × 0,05 × 157,08 = 31,4 V. Az RMS fázis értéke 22,2 V, a szinuszos vonal-vonal RMS értéke 38,5 V.
Ha nem áll rendelkezésre fluxuskapcsolás, de a tekercselés és a mágneses áramkör ismert, a számítás a fázisonkénti fordulatból, a tekercselési tényezőből, a pólusonkénti légrés fluxusból és a sebességből építhető. A gyakorlatban a légrés fluxussűrűségében, a laminálás halmozási tényezőjében és a végtekercselési hatásokban a bizonytalanság elég nagy ahhoz, hogy a számított értéket tervezési becslésként kell kezelni. Tekerje fel a mintát, centrifugálja biztonságos sebességgel, és mérje meg a hullámformát. Ez a mérés a leggyorsabb módja annak, hogy megbizonyosodjon arról, hogy a kívánt hullámforma közelebb van-e a szinuszos vagy trapéz alakúhoz. A kommutáció és a hullámforma viselkedés háttereként a BLDC működési elvű cikk hasznos referencia.
Mérési módszer: Hatókör, fúró és biztonságos terhelés nélküli centrifugálás
A padon válassza le a vezérlőt, és forgassa meg a motort fúróval, esztergagéppel vagy más motorral. Mérje meg a vonal-vonal feszültséget differenciálszondával vagy izolált oszcilloszkóp bemenettel. Ne lépje túl a szonda közös módú névleges értékét, és ne csatlakoztasson földelt oszcilloszkóp szondát feszültség alatt álló háromfázisú hídhoz. Ismert sebességgel rögzítse a hullámformát, és rögzítse a lapos felső amplitúdót vagy a szinuszos csúcsot és az RMS értékeket a motor típusától függően.
A mért feszültségből és fordulatszámból számítsuk ki Ke-t: Ke = E mért / ω m . Ezután ellenőrizze az elektromos frekvenciát az f gombbal e = p × n / 60. Az 1200 ford./perc sebességgel forgó négypólusú motornak 80 Hz-es elektromos frekvenciát vagy 12,5 ms-os periódust kell mutatnia. Ha a frekvencia rossz, ellenőrizze a pólusszámot vagy a tengely tényleges fordulatszámát. Ha az amplitúdó alacsonyabb a vártnál, ellenőrizze a szonda csillapítását, a tekercs csatlakozását, és azt, hogy a mérés fázis vagy vonal-vonal között történik.
A gyártás gyors ellenőrzéséhez centrifugáljon alacsony fix fordulatszámon, rögzítse a csúcstól csúcsig terjedő hálózati feszültséget, és hasonlítsa össze egy ismert jó mintával. Ez nem helyettesíti a teljes motortesztet, de észleli a rossz tekercsfordulatokat, a fordított fázisokat és a mágnesproblémákat, mielőtt a motor elérné a szerelősort. Tartsa a vizsgálati sebességet jóval a maximális névleges fordulatszám alatt, és használjon őrzött vizsgálóberendezést.
Miért nem a kapocsfeszültség a hátsó EMF terhelés alatt?
Terhelés nélkül a kapocsfeszültség közel van a hátsó EMF-hez, mivel az áram kicsi. Terhelés alatt az alkalmazott feszültségnek vissza kell győznie az EMF-et, az ellenállásesést és az induktív csökkenést: V fázisban = E fázisban I × R L × di/dt. A 0,5 Ω-os fázisellenállású, 10 A-t hordozó motor 5 V-os ellenálláseséssel rendelkezik, mielőtt bármilyen induktivitást vagy inverterveszteséget figyelembe vennénk. Éppen ezért az egyenáramú buszból végzett számítás önmagában túlbecsülheti az elérhető sebességet vagy alulbecsülheti az áramerősséget adott terhelésnél.
A PWM művelet újabb réteget ad hozzá. Az inverter szakadt feszültséget alkalmaz, és a motor áram hullámossága a kapcsolási frekvenciától és az induktivitástól függ. A diódaesések, a holtidő és a kábelellenállás szintén eltávolítja a feszültségkülönbséget. Érzékelő nélküli vezérlés esetén a nulla-átlépési komparátor a terminális hullámformát látja, nem ideális hátsó EMF-forrást. A PWM zaj eltávolítására használt szűrők fáziskésleltetést vezetnek be, és a késleltetés fontosabbá válik az elektromos frekvencia növekedésével. Számítsa ki a várható visszafelé irányuló EMF-et a minimális és maximális sebességnél, majd ellenőrizze a komparátor küszöbértékét és a szűrő késleltetését ezekhez az értékekhez képest.
A számítás beépítése egy motoros vizsgálatba
Egy hasznos lekérdezés megadja a szükséges vissza EMF-et meghatározott sebességnél, az egyenáramú busz tartományát, a fázis/vonal bázist és az elfogadható tűréshatárt. Például: „2400 ford./perc fordulatszámon a vonal-vonal csúcs-back EMF-nek 42 V ±5%-nak kell lennie, a motorral 25 °C-on mérve, és külső erőgép hajtja.” Ez sokkal világosabb, mint egy „0,2 Ke motort” kérni, mert megszünteti az egység kétértelműségét a minták elkészítése előtt. Ha a motor ventilátor vagy léghűtő alkalmazásra szolgál, adja meg a terhelési görbét és azt a minimális fordulatszámot is, amelyen az érzékelő nélküli indításnak működnie kell.
Léghűtős üzemben a külső rotoros BLDC motor leegyszerűsítheti a mechanikai csomagot, mivel a ventilátor közvetlenül a rotorra szerelhető. Reprezentatív lehetőség a 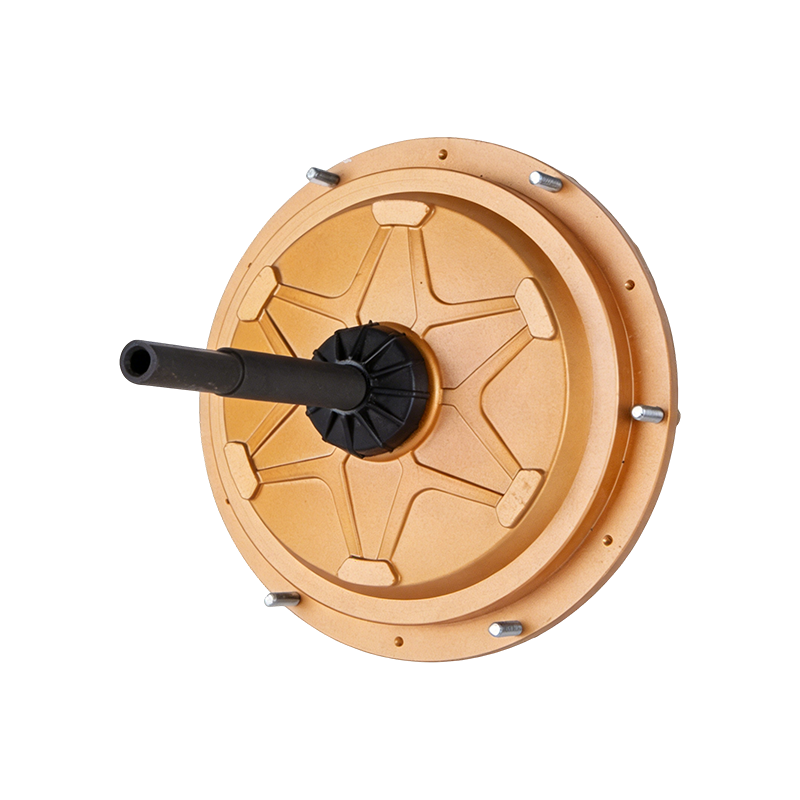 DC149 220V 600W külső BLDC léghűtő motor Külső rotoros 220 V 600 W-os BLDC motor léghűtőhöz, közvetlen ventilátorszereléssel, IP55-ös védelemmel és karbantartást nem igénylő kialakítással, amely alkalmas az ipari hűtési feladatokra. Termék megtekintése → 600 W-os külső BLDC léghűtő motor. Nagyobb szellőztetőrendszerekhez az EC ventilátormotor alkalmasabb lehet; a
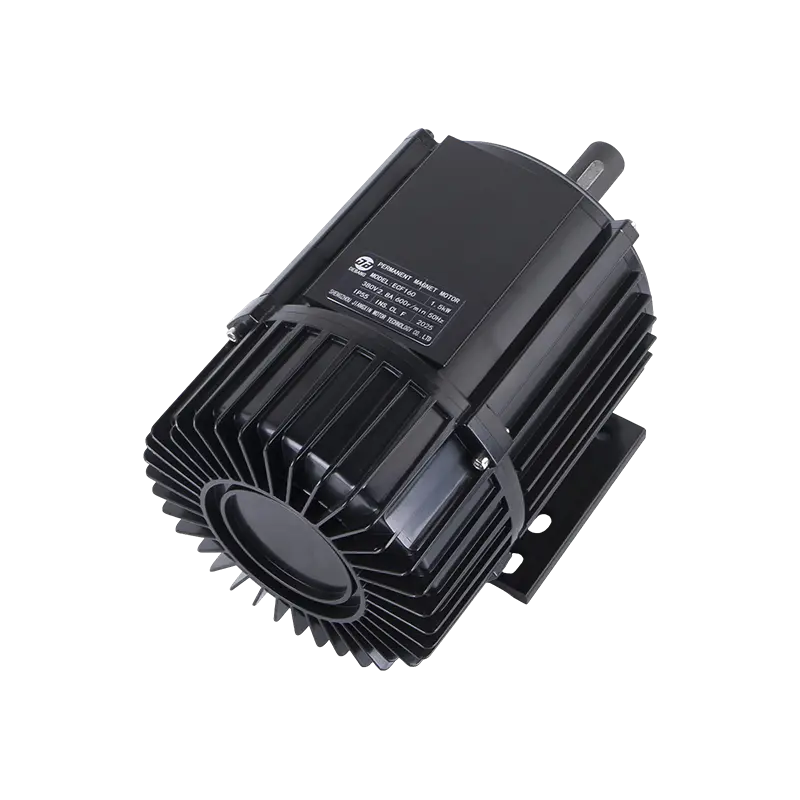 ECF160 380V 1500W EC ventilátor motor Nagy hatásfokú EC ventilátormotor párologtató levegőhűtőkhöz, 380 V 1500 W teljesítménnyel, IP55 védelemmel és alacsony zajszinttel, nagyobb szellőzőrendszerekhez. Termék megtekintése → Ilyen például az 1500 W-os EC ventilátormotor. A ipari ventilátor alkalmazási oldal bemutatja, hogy ezek a motorcsaládok hogyan viszonyulnak a ventilátorterheléshez. Használja a hátsó EMF-számítást az alacsony fordulatszám szabályozási határának ellenőrzéséhez, nem csak a névleges teljesítményhez.
Működő példák és egy végső józansági ellenőrzés
1. példa – Kv konverzió. Kv = 100 rpm/V, n = 3000 rpm. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V ugyanazon az alapon, mint a Kv. Ha Kv sorról-sorra, az eredmény sorról-sorra.
2. példa – Ke adatlap. Ke = 0,12 V/(rad/s) vonal-vonal csúcs, n = 3000 ford./perc. E LL, csúcs = 0,12 × 314,16 = 37,7 V. 48 V-os busz esetén az ideális tartalék körülbelül 10,3 V, mielőtt az ellenállás és az inverter leesik.
3. példa – fluxuskapcsoló. p = 4, λ m = 0,05 Wb-fordulat, n = 1500 ford./perc. E fázis, csúcs = 31,4 V, E fázisban,rms = 22,2 V, és E LL, rms = 38,5 V szinuszos gép esetén.
Az eredmény elfogadása előtt futtassa ezt az ellenőrzőlistát:
- Írja fel, hogy a feszültség fázis vagy vonal-vonal feszültségű.
- Írja le, hogy az érték csúcs, csúcstól csúcsig vagy RMS.
- Átalakítsa a sebességet mechanikus rad/s-ra, ne elektromos rad/s-ra.
- Konvertálja a Ke-t V/(rad/s)-re, és tartsa meg ugyanazt az alapot.
- Ellenőrizze az eredményt egy alacsony sebességű üresjárati méréssel.
- Hagyjon feszültségtartalékot az ellenállásra, az induktivitásra, a diódákra és a vezérlés késleltetésére.
Ez a végső mérés a legértékesebb lépés. A kiszámított visszamenőleges EMF csak annyira jó, amennyire a mértékegysége meghatározza; egy ismert sebességgel mért hullámforma azonnal feltárja a fázis-, polaritás- és hullámforma hibákat.
Kapcsolódó Termékek
-
 YS100-8 380V 50Hz 350W Szarvasmarhaház ventilátormotor
-
 YS90L-4 380V 1500W 3 fázisú párologtató levegőhűtő motor
-
 YS100L-4 380V 2200W 3 fázisú párologtató levegőhűtő motor
-
 YS90L-4 380V 1500W 3 fázisú párologtató levegőhűtő motor
-
 Y2-100-10 380V 1100W üvegszálas ventilátormotor
-
 Y2-100-10 380V 1500W üvegszálas ventilátormotor
 Készen áll a testreszabásra
Az Ön motortermékei?
Professzionális motorgyártók vagyunk, nagy teljesítményű, stabil és hatékony teljesítményt nyújtva magok minden iparág számára a precíziós kivitelezés és innováció révén.
Lépjen kapcsolatba velünk
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Cég címe
Szerzői jog © by Shengzhou Jiangxin Motor Technology Co., Ltd. Minden jog fenntartva.
Ipari ventilátormotorok nagykereskedelme