No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang tartomány, Kína
Hírek kategória
Termékkategória
Hogyan működik a Hall-effektus érzékelő egy BLDC motoron? A teljes útmutató
Vegyünk egy háromfázisú, kefe nélküli egyenáramú motort, amely zúgni kezd, túl sok áramot vesz fel, és nem hajlandó pörögni. A tekercsek épek, a vezérlő áram alatt van, a mágnesek teljesen mágnesezettek. A leggyakoribb kiváltó ok ebben a helyzetben nem egy égett alkatrész, hanem egy hiányzó jel: a vezérlő nem tudja, hol van a rotor.
A kefe nélküli egyenáramú motornak nincs mechanikus kommutátora és nincsenek keféi. Ezért a vezérlőnek meg kell mondani a forgórész helyzetét, mielőtt a megfelelő állórész tekercseket a megfelelő pillanatban feszültség alá helyezné. A legtöbb ventilátor típusú BLDC motorban az alkatrész, amely ezt a helyzetinformációt adja, a Hall-effektus érzékelő.
Az egyik bekezdés következtetése egyszerű. A Hall-effektus érzékelő érzékeli a rotor állandó mágneseinek mágneses terét, és ezt a mezőt digitális elektromos jellé alakítja. Három ilyen érzékelő, amelyek egymástól 120 fokos távolságra vannak elhelyezve az állórész körül, hat bináris kimeneti kombinációt állít elő, amelyek egyedileg írják le a forgórész szektort minden elektromos cikluson belül. A motorvezérlő dekódolja ezt a hat állapotot, és a megfelelő sorrendben kommutálja a fázistekercseket. Amikor a Hall-érzékelők, azok vezetékezése, a felhúzó áramkör és a vezérlő kommutációs logikája együtt működnek, a motor egyenletesen forog álló helyzetből teljes sebességre. Ha a lánc bármely része meghibásodik, a tünetek pontosan a nyitó forgatókönyvben leírt zümmögés, túláram és rezgés.
Ez az útmutató lépésről lépésre elmagyarázza, hogyan működnek a Hall-effektus-érzékelők egy BLDC motoron. Kitérünk a mögöttes fizikai hatásra, a három érzékelő hatlépéses kommutációs szekvenciájának létrehozására, a retesz típusú Hall IC karakterisztikájára, az érzékelők elhelyezésére, a vezetékekre, a jel integritására, az érzékelő nélküli vezérléssel való összehasonlításra és a gyakorlati hibakeresésre. Azt is megvizsgáljuk, hogy miért fontos a Hall-érzékelős BLDC felépítése a ventilátor, a párolgási levegőhűtő és az EC motor alkalmazásokban.
Hall-effektus: mi történik valójában az érzékelőben
A Hall-effektus érzékelő egy olyan félvezető eszköz, amely a rajta áthaladó mágneses fluxussűrűséggel arányos kimeneti feszültséget állít elő. A mögöttes fizika Edwin Hallig nyúlik vissza, 1879-ben. Hall felfedezte, hogy amikor egy áramot szállító vezetőt az áram irányára merőleges mágneses térbe helyeznek, a töltéshordozókat a Lorentz-erő eltéríti. Az elektronok vagy lyukak a félvezetőben a vezető egyik oldalára mozognak, így a két oldalsó él között mérhető keresztirányú feszültség jelenik meg. Ez a feszültség a Hall feszültség.
A Hall feszültség arányos az áram és a mágneses térerősség szorzatával, és fordítottan arányos a vezető vastagságával és a töltéshordozó sűrűségével. A tiszta vezetőkben, például a rézben, a vivősűrűség olyan nagy, hogy a Hall-feszültség csekély. Ez az oka annak, hogy a praktikus Hall szenzorok sokkal kisebb vivősűrűségű félvezető anyagból készülnek, egy vékony, Hall lemeznek nevezett lemezbe elrendezve, egy IC-csomagba integrálva előfeszítő áramforrással, differenciálerősítővel, komparátorral és kimeneti fokozattal.
A BLDC motorok kommutációjához nem kell nagy felbontással mérnünk az abszolút fluxussűrűséget. Csak egy kérdésre kell bináris válasz: a rotor északi vagy déli pólusa az érzékelő felé néz ebben a pillanatban. Ezért a kommutációs fokozatú Hall-érzékelő kimenete digitális. Az IC-n belüli komparátor összehasonlítja az erősített Hall-feszültséget egy referencia küszöbértékkel. Amikor a forgórész északi pólusa a fluxussűrűséget a működési pont (BOP) fölé viszi, a kimenet egy állapotba kapcsol. Amikor a déli pólus később a fluxussűrűséget a kioldási pont (BRP) alá tolja, a kimenet visszakapcsol. A BOP és a BRP közötti különbséget hiszterézisnek nevezzük, és ez tiszta, zörgésmentes digitális átmenetet biztosít a mágneses tér megfordulásakor.
Miért van szüksége egy BLDC motornak a forgórész helyzetének visszajelzésére?
A kefe nélküli egyenáramú motor egy szinkron állandó mágneses motor. Állórésze három fázistekercset hordoz, általában csillag vagy delta alakban kapcsolva, forgórésze pedig váltakozó északi és déli állandó mágnesekkel van felszerelve. Ellentétben a szálcsiszolt egyenáramú motorral, ahol a kommutátor mechanikusan kapcsolja az armatúra áramát a forgórész helyzetének megfelelően, a BLDC motornak nincsenek mechanikus kapcsolókészülékei. A fázisáramokat elektronikusan, inverterrel kell kapcsolni, és a kapcsolási pillanatoknak meg kell egyeznie a forgórész szöghelyzetével. A motor architektúra teljes körű kezeléséhez olvassa el a kefe nélküli egyenáramú motor működési elvéről szóló cikkünket.
Egy szabványos háromfázisú BLDC hajtásban egyszerre csak két fázis vezet. A harmadik fázis inaktív. Az inverter hat teljesítménykapcsolója hat lehetséges vezetési állapotot állít elő, amelyek forgó állórészmezőt hoznak létre. Nyomaték keletkezik, mert az állórész mező vonzza és taszítja az állandó mágneses forgórészt, és megpróbálja a rotormezőt egy vonalba húzni. A maximális nyomaték akkor érhető el, ha az állórész mező körülbelül 90 elektromos fokkal a forgórész mező előtt van. A 90 fokos viszony megtartásához a forgórész forgásakor a vezérlőnek 60 elektromos fokonként át kell váltania az egyik vezetési állapotból a másikba. Ha a kapcsolás korai, a nyomaték csökken; ha késik, a nyomaték csökken; rossz pár kiválasztása esetén a motor lassul a gyorsítás helyett. A lényeg az, hogy a vezérlő nem tudja, melyik párt válassza, hacsak nem ismeri a rotor helyzetét. A pozíció-visszajelzés ezért nem opcionális finomítás. Ez funkcionális követelmény.
A BLDC motorban többféleképpen is meghatározható a rotor helyzete. A kódolók és a rezolverek nagy felbontást biztosítanak, de drágák és mechanikailag bonyolultak. Az érzékelő nélküli módszerek a pozíciót a back-EMF-ből származtatják, de álló helyzetben és alacsony sebességnél meghibásodnak. A néhány száztól néhány ezer fordulat/perc fordulatszámig tartó költségérzékeny ventilátormotorhoz három Hall-effektus érzékelő jelenti az iparági szabvány kompromisszumát. Olcsóak, robusztusak és abszolút rotorhelyzetet biztosítanak még akkor is, ha a tengely nem mozog.
Három Hall érzékelő, hat állapot, hat kommutációs lépés
A Hall érzékelők egyenként vagy többszörösen is használhatók. A háromfázisú BLDC motorban a standard konfiguráció három érzékelőt tartalmaz, amelyek egymástól 120 fokos távolságra vannak az állórész körül. Az érzékelők rögzítettek, és a forgórész mágnesei elhaladnak mellettük, amikor a rotor forog. Mivel minden érzékelő ki van téve egy északi pólusnak, digitális kimenete logikai magasra megy; amikor egy déli pólus elhalad, a kimenet logikai alacsonyra kerül. Mivel a három érzékelőt fizikailag 120 elektromos fok választja el egymástól, kimeneteik soha nem változnak ugyanabban a pillanatban. Egy adott pillanatban a három kimenet kombinációja a hat érvényes állapot egyike. Mindegyik állapot egy 60 elektromos fokot átívelő rotor szektornak felel meg.
A vezérlő egy igazságtáblázatot tartalmaz, amely mind a hat állapotot leképezi arra a fázispárra, amelyet az adott szektorban feszültség alá kell helyezni. Az alábbiakban egy reprezentatív leképezés látható.
| Hall állapot (H1 H2 H3) | Rotor szektor | Fázisok feszültség alatt |
|---|---|---|
| 101 | 0 és 60 fok között | A/B- |
| 100 | 60-120 fok között | A/C- |
| 110 | 120-180 fok | B / C- |
| 010 | 180-240 fok | B/A- |
| 011 | 240-300 fok | C / A- |
| 001 | 300-360 fok | C / B- |
A táblázatot végigolvasva, egy teljes elektromos ciklus állapotsora 101, 100, 110, 010, 011, 001. A pontos sorrend megfordulhat, ha a motor ellenkező irányban forog, és az állapotok szektorokhoz való hozzárendelése megváltozik, ha fázisvezetékeket cserélnek; az elv ugyanaz marad.
Két pontot érdemes hangsúlyozni, mert számos valós tervezési döntést megmagyaráznak. Először is, amikor a Hall kombináció megváltozik, a vezérlő azonnal átválthat a következő vezetési állapotba. Maga a Hall-átmenet használható kommutációs eseményként. Ezért a kommutációt gyakran Hall-szinkronizáltnak nevezik. Másodszor, mivel a Hall-jelek 60 elektromos fokonként csak egyszer frissülnek, a felbontás durva egy kódolóhoz képest. Több póluspárral rendelkező motornál az érzékelők közötti fizikai távolság ennek megfelelően csökken; erre a mechanikai kényszerre később egy külön részben visszatérünk.
Az egyes 60 fokos szektorokon belül a vezető tekercsek áramát jellemzően az egyenáramú busz feszültségének impulzusszélesség-modulációja (PWM) szabályozza. A Hall érzékelők nem szabályozzák az áramot; csak azt döntik el, hogy melyik fázispár kapja a PWM-et. A sebességet a PWM munkaciklus változtatásával állítják be, miközben a kommutációs lépések a Hall állapotokhoz rögzítve maradnak. A hatlépcsős kommutáció és a PWM kombinációja gyakorlatilag az összes szenzoros BLDC ventilátor és léghűtő meghajtó alapja.
Retesz típusú Hall IC-k: az alkatrész, ami számít
Egy BLDC kommutációs alkalmazásban a Hall-érzékelő reteszelő üzemmódban működik; általában inkább bipoláris retesznek nevezik, mint egypólusú kapcsolónak. Az egypólusú kapcsoló bekapcsol, ha egy polaritású mező túllépi a küszöbértéket, és kikapcsol, ha a mező a küszöbérték alá esik. Ez a viselkedés megfelelő a mágnes jelenlétének észlelésére, de nem a kommutációra. A kommutációs érzékelőnek emlékeznie kell az állapotára, és addig kell tartania, amíg az ellenkező pólus meg nem érkezik. A retesz típusú Hall IC pontosan ezt teszi: magasra reteszeli a logikát, amikor meglát egy északi pólust a BOP felett, és nem enged el addig, amíg meg nem lát egy déli pólust a BRP alatt. A kimenet ezután nagyjából 180 elektromos fok felett magas marad, és nagyjából 180 elektromos fok felett alacsony, így a kommutációs logika által elvárt egyenletesen kiegyensúlyozott négyszöghullám jön létre.
Az adatlap legfontosabb paramétereit nem nehéz értelmezni. Egy tipikus kommutációs Hall IC tápfeszültsége 3,3-24 V DC, nyitott lefolyású vagy push-pull kimenettel. A nyitott leeresztő kimenetekhez külső felhúzó ellenállás szükséges; push-pull kimenetek nem. A BOP és BRP kapcsolási küszöbértékek Gaussban vagy milliteslában vannak megadva, és a hiszterézis a köztük lévő különbség. Egy tipikus retesz működési pontja néhány tíz Gauss, és a kioldási pontja ellentétes polaritású néhány tíz Gauss-szel; a tényleges számokat az érzékelő helyén elérhető fluxussűrűséghez kell igazítani. A kapcsolási frekvenciának nagyobbnak kell lennie, mint a motor maximális elektromos frekvenciája; ez ritkán jelent problémát a ventilátormotoroknál, de ellenőrizni kell a nagy sebességű vagy nagy pólusszámú kiviteleknél. A környezeti hőmérséklet-tartománynak le kell fednie az érzékelő legrosszabb helyzetét a motoron belül, beleértve a tekercsek hőelvezetését is. Kültéri berendezéseknél, például párologtató levegőhűtőknél, az érzékelőegység nedvességállósága is számít.
Az egyik finom, de visszatérő tervezési probléma a Hall-érzékelő elhelyezése és a mágneses fluxus közötti kapcsolat a hornyolt állórészben. Az érzékelő nem csak a rotor mágnesét látja; a feszültség alatt álló állórész tekercsekből származó szivárgási fluxust is látja. Ha a szivárgási mező elég erős, meghaladhatja a BOP és BRP küszöbértéket, vagy eltolhatja a kommutáció időzítését. A szokásos megoldás az érzékelő elfedése vagy rögzítése, az állórészen túlra történő elhelyezése, vagy a Hall-jel ideiglenes leállítása az inverter kapcsolása közben a vezérlőben lévő rövid visszapattanással vagy szűrővel. Ez egy tipikus részlet, amely megkülönbözteti a tartós motort az időszakos kommutációs hibáktól.
Szerelés, igazítás és a póluspár kényszer
A Hall érzékelők mechanikus rögzítése majdnem olyan fontos, mint az elektromos tervezés. A legtöbb ventilátorhoz, léghűtőhöz és párolgási hűtőhöz szánt kis és közepes BLDC motorban a három Hall IC egy kis nyomtatott áramköri kártyára van forrasztva, amely a motor nem meghajtó végpajzsára van szerelve. A rotor további mágneseket hordoz, amelyek áthaladnak az érzékelő kártyán, vagy az érzékelő kártya úgy van elhelyezve, hogy a fő rotor mágnesei az architektúrától függően elsuhanjanak mellette. Az érzékelő NYÁK-ja elektromosan egy csatlakozón keresztül csatlakozik a vezérlőkártyához, így a szokásos ötvezetékes interfészt alkotja: VCC, GND és a három érzékelő kimenet.
A 120 fokos elektromos távolság mechanikai szöget jelent, amely a mágneses póluspárok számától függ. Egy elektromos ciklus egy póluspárnak felel meg, így a szomszédos érzékelők közötti mechanikai szög 120 elektromos fok osztva a póluspárok számával. Kétpólusú motornál a három érzékelő 120 mechanikai fokos távolságra van egymástól. Négypólusú motornál 60 mechanikai fokos távolságra vannak egymástól. A négy póluspárral rendelkező nyolcpólusú motornál a távolság 30 mechanikai fok. Ennek az a következménye, hogy a pólusszám növekedésével az érzékelőcsomagok számára rendelkezésre álló hely csökken, és az illesztési tűrés szűkül. Ez az egyik oka annak, hogy sok nagyobb ventilátormotor ragaszkodik a mérsékelt pólusszámhoz, és hogy a nagy pólusszámú motorokat gyakran érzékelő nélkül tervezik, vagy az érzékelőket közvetlenül a fő PCB-re szerelik, nem pedig külön kártyára.
Az igazítás a második megkötés. Az érzékelő kártyát az összeszerelés során úgy kell elhelyezni, hogy az egyes Hall-kimenetek kapcsolási éle a megfelelő forgórész-szögben legyen a megfelelő fázis állórész-tekercséhez képest. Ha az érzékelők valamelyik irányban több elektromos fokkal eltérnek, a kommutációs esemény túl korán vagy túl későn érkezik, ami áramcsúcsokat, nyomaték hullámzást, rezgést és hatékonyságcsökkenést okoz. Ha az érzékelők erősen el vannak állítva, előfordulhat, hogy a motor egyáltalán nem indul el. Egyes kialakítások szándékosan rögzített szöget vezetnek be az érzékelők és a tekercselés tengelye között, hogy fáziselőnyt hozzon létre a nagy sebességű működéshez, de az eltolás következetes és dokumentált, nem véletlen.
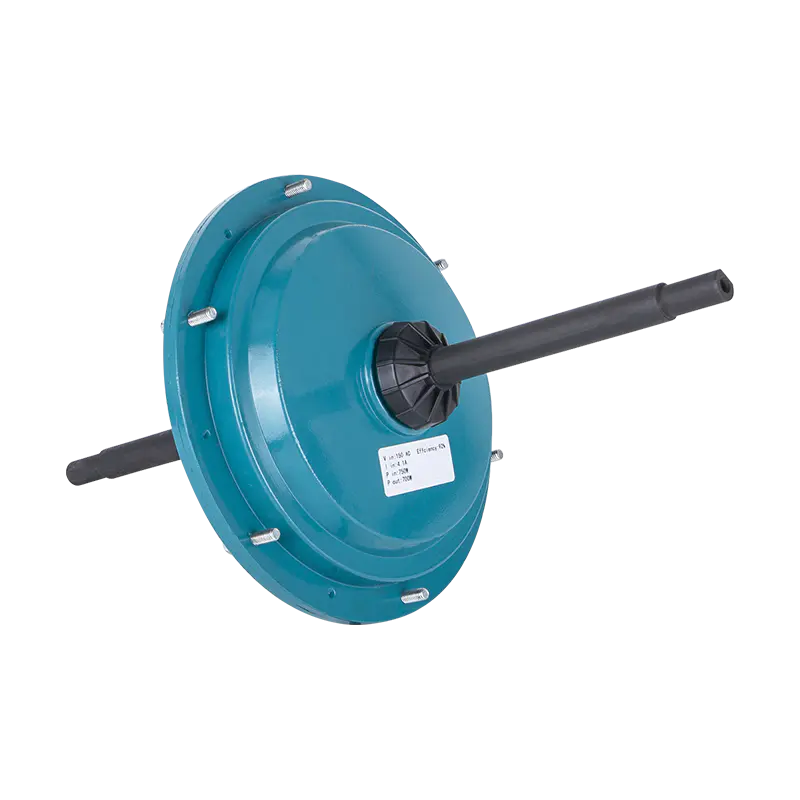
A több léghűtős ventilátormotorban használt külső forgórész-konstrukció az állórészt belül, a forgórész csészét pedig kívül helyezi el. Az érzékelőrendszer nyilvánvaló előnye, hogy a Hall tábla az állórész fix oldalára van felszerelve, a mágnesgyűrű pedig a forgó csésze belsejében van; a légrés kiszámítható, az érzékelő védett a külső légáramlástól. Ennek az architektúrának egy példája olyan méretben, amely megfelel a valódi légáramlásnak, a DC149-220V-600 W külső BLDC léghűtő motor egy reprezentatív példa.
 DC149 220V 600W külső rotoros BLDC léghűtő motor Ez a 600 W-os külső forgórészes motor az állórészre szerelt Hall érzékelés reprezentatív példája, kiszámítható légrést és védett szenzorelhelyezést kínál a megbízható kommutáció érdekében valódi légáramlás esetén. Termék megtekintése →
Bekötés és jel integritása: az impulzusok eljuttatása a vezérlőhöz
A Hall-kimenetek négyszöghullámok, de egy kábelen haladnak keresztül, amely a gyorsan váltakozó PWM-áramokat szállító fázisvezetékek mellett halad. Gond nélkül a jel megsérülhet. A legfontosabb gyakorlati szempontok:
- Használjon 1k-10k ohmos felhúzó ellenállásokat a nyitott Hall kimenetekhez. Az érték szabályozza a jel felfutási idejét és az immunitást is. A túl alacsony ellenállás szükségtelen áramot vesz fel; A túl nagy ellenállás az élt lassúvá és kapacitásra érzékenysé teszi.
- Helyezzen egy kis kondenzátort a vezérlő bemenetéhez közel, jellemzően 1 nF és 100 nF között, hogy eltávolítsa a nagyfrekvenciás zajokat, miközben megőrzi a kommutációs élidőzítést.
- A Hall jelvezetékeket tartsa csavarva vagy árnyékolva, és válassza le őket a fázisvezetőktől, ahol az útvonal lehetővé teszi.
- Csatlakoztassa az érzékelő és a vezérlő testét egyetlen közös ponthoz, hogy elkerülje a földeltérést. Ha az érzékelőt külön feszültségszabályozó táplálja, ellenőrizze, hogy a szabályozó kimenete stabil-e a PWM-tranziensek alatt.
- Hosszú kábelfutásokhoz differenciálvonali meghajtókat vagy tranzisztoros puffereket lehet behelyezni, de a legfeljebb néhány méteres kábellel rendelkező motoroknál általában elegendő a szűrt, nyitott lefolyású jel.
A vezérlőben lévő kommutációs logika általában az átmenet élén aktiválódik, nem a szinten. Bármilyen zaj, amely extra átmenetet hoz létre a Hall vonalon, idő előtti kommutációt okoz, ezért a visszapattanás és az élérzékelés a gyártóvezérlők firmware-jének része. Egyes inverterek a fáziskapcsolás során néhány mikroszekundumra eltüntetik a Hall bemeneteket, mivel a kapcsoló csomópont gyors feszültségváltozása kapacitívan kapcsolódik az érzékelő vezetékeibe.
Egy további védelmi intézkedés a motoron belül egy soros ellenállás minden Hall-vonalban a csatlakozó közelében; a vezérlőoldali kondenzátorral kombinálva aluláteresztő szűrőt alkot. Ha egyedül szerzi be a motort, győződjön meg arról, hogy a motorcsatlakozó érintkezőkön van VCC, GND, H1, H2 és H3 felirat; a helytelen kivezetés a leggyakoribb terepi huzalozási hiba, és gyorsan károsíthatja a Hall IC-ket, ha a tápellátás polaritása megfordul.
Hall-érzékelők és érzékelő nélküli vezérlés: gyakorlati összehasonlítás
Visszatérő mérnöki kérdés, hogy az érzékelő nélküli back-EMF vezérlés helyettesítheti-e a Hall érzékelőket. A nagy volumenű alkalmazásoknál a válasz néha igen, de nem kompromisszumok nélkül. A Hall érzékelőkkel ellátott szenzoros vezérlésnek van egy döntő előnye: nulla sebességgel működik. Ezzel szemben az érzékelő nélküli hajtás a rotor helyzetét a nyitott fázis hátsó EMF-jéből becsüli meg, és a hátsó EMF arányos a sebességgel. Álló helyzetben és nagyon alacsony fordulatszámon a hátsó EMF túl kicsi a méréshez, ezért a vezérlőnek igazító impulzusokat és nyílt hurkú rámpázást kell alkalmaznia, hogy a motort mozgásba hozza. Ha a terhelési nyomaték nagy vagy változik az indítás során, a nyitott hurkú rámpa meghibásodhat, leállhat a motor, vagy pillanatnyi fordított forgást eredményezhet.
Léghűtők, légcsatorna ventilátorok és egyéb légcsavarterhelések esetén maga a ventilátor nagyon alacsony nyomatékot fejt ki álló helyzetben, de az aerodinamikai terhelés a fordulatszám négyzetével nő. Egy szenzoros motor teljes nyomatékkal indul az első Hall átmenettől kezdve, ami leegyszerűsíti a vezérlőt és garantálja az ismert irányt. Egy érzékelő nélküli motor indítható, ha a firmware jól van beállítva, de az erőfeszítés ezután inkább szoftverre, mint hardverre költözik.
Általában a költségek és a megbízhatóság a fő oka annak, hogy fontolóra vegyük az érzékelők eltávolítását. A Hall-érzékelők két vagy három vezetéket adnak a motorkábelhez, egy csatlakozót, egy érzékelő PCB-t és az összeszerelési időt. A megbízhatósági oldalon az érzékelő vagy a forrasztási csatlakozás meghibásodhat, míg a hátsó EMF érzékelésnek nincs további mozgó vagy mágneses része. A modern Hall IC-k azonban olcsók és nagyon robusztusak, ha megfelelően vannak felszerelve és védve. A hónapokig folyamatosan működő ventilátormotoroknál az érzékelő meghibásodási aránya alacsony; a gyakoribb hiba az érzékelő kábelének vagy csatlakozójának mechanikai sérülése a telepítés során.
| Kritérium | Hall érzékelő vezérlés | Érzékelő nélküli (hátsó EMF) |
|---|---|---|
| A rotor helyzete álló helyzetben | Azonnal elérhető | Nem mérhető |
| Indítási viselkedés | Determinisztikus és megismételhető | A firmware-igazítástól és a rámpától függ |
| Alacsony fordulatszámú nyomaték | Teljes nyomaték az első kommutációtól | Csökkentve, amíg a hátsó EMF olvashatóvá nem válik |
| Extra alkatrészek | Három érzékelő plusz PCB és vezetékek | Egyik sem |
| A vezérlő bonyolultsága | Egyszerű igazságtáblázat | Becslő, szűrők, indítási állapot gép |
| Tipikus ventilátormotor használat | Változtatható fordulatszám, csendes, alacsony fordulatszámú működés | Állandó fordulatszámú, fix fordulatszámú ventilátorok |
Végső soron a választás a működési kereten múlik. Az olyan motorok, amelyeknek álló helyzetben nyomatékot kell termelniük, alacsony fordulatszámon kell tartaniuk a ventilátort vagy hátramenetet kell fordítaniuk, a Hall-érzékelők előnyeit élvezik. A fix fordulatszámú ventilátor, amely nyugalomból terhelés nélkül forog, érzékelő nélküli lehet egy gondosan beállított indítási rutinnal. A legtöbb kereskedelmi forgalomban kapható léghűtőmotor, EC ventilátormotor és alacsony zajszintű BLDC ventilátormotor megtartja a Hall-érzékelőket, hogy garantálják a sima, csendes, lassú működést és a kiszámítható indítást.
Mit kell ellenőrizni a Hall-érzékelős BLDC motor kiválasztásakor
Ha komplett motort vásárol, általában nem saját maga választja ki a Hall-érzékelő modelljét; a motorgyártó csinálja. De tudnia kell, mit kell ellenőrizni, mert az érzékelő minősége közvetlenül befolyásolja berendezésének indítási megbízhatóságát és élettartamát.
Először ellenőrizze az érzékelő tápfeszültség-tartományát a vezérlőjéhez képest. Az 5 V-ról táplált Hall-érzékelőkkel rendelkező motor nem működhet 3,3 V-os táplálással, hacsak az érzékelők nem fogadják el a 3,3 V-os működést, és a felhúzók a 3,3 V-os sínre vannak csatlakoztatva. Sok modern Hall IC 3,3–24 V-ot fed le. Másodszor, erősítse meg a kimeneti logikát: a nyitott kimenetű kimeneteknek felhúzó ellenállásra van szükségük, és a felhúzásnak a vezérlőkártyán kell lennie. Harmadszor, ellenőrizze a póluspárok számát és az érzékelők távolságát; ezt a felhasználó nem konfigurálhatja. Negyedszer, fontolja meg a környezetvédelmi minősítést. Ha a motort párologtató hűtő nedves levegőáramába szerelik, vagy páralecsapódásnak van kitéve, az érzékelő PCB-jét és csatlakozóját védeni kell.
Ötödször, ellenőrizze az indítási viselkedést a tényleges terhelés mellett. A ventilátor járókerekének néha enyhe nyugalmi előfeszítése van; ha a Hall tábla rosszul van beállítva, a motor időnként visszafelé indulhat, vagy alacsony sebességgel rezeghet. Az őszinte teszt az igazi szerelvényen van. Hatodszor, kérdezze meg, hogyan viselkedik a motor, ha a Hall-jel elveszik. Egy jó vezérlő firmware érzékeli a hiányzó Hall élt, leállítja a PWM generálását, és hibát jelez, ahelyett, hogy rossz kommutációs mintával folytatná.
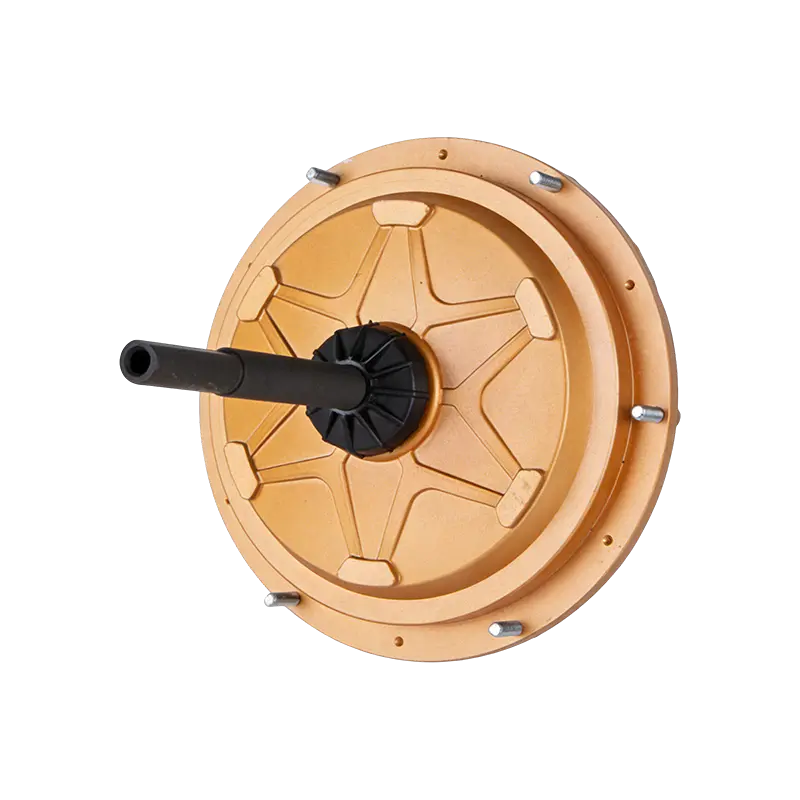
Végül, ha egy motort nagyobb hűtőhöz méretez, hasonlítsa össze a mechanikus rögzítést és a tengely konfigurációját. A nagy teljesítményű külső forgórészes motor nagy léghűtőkhöz más fizikai csomag, mint egy kompakt EC ventilátormotor. A magasabb teljesítményosztályban a DC198-220V-1500 W külső BLDC léghűtő motor képviseli az 1500 W-os szintet, ugyanazzal az érzékelő architektúrával, felnagyítva.
 DC198 220V 1500W külső rotoros BLDC léghűtő motor Az 1500 W-os szintre méretezve ez a nagy teljesítményű külső forgórészes motor ugyanazt az érzékelő architektúrát használja, így megfelelő összehasonlítási pont a nagyobb hűtők méretezésekor, amelyek nagyobb mechanikai szerelési követelményeket támasztanak. Termék megtekintése →
A gyakori Hall-érzékelő hibái és azok diagnosztizálása
Halk, túláram, nincs indítás és fordított indítás ismételten megjelenik a mezőben. A következő lista a klasszikus hibamódokat tartalmazza, és azt, hogy hol keresse először.
- A motor nem indul el és nagy áramot vesz fel: általában a vezérlő soha nem látott érvényes Hall állapotot, így nem tudja kezdeményezni a kommutációt. Az okok közé tartozik a leválasztott érzékelő, forrasztóhíd vagy elakadt kimenet.
- A motor elindul, jár, majd terhelés hatására leáll: egy Hall-kimenet időnként kiesik, így a kommutált pár hibás lesz. Az okok közé tartozik a rossz csatlakozás, a megrepedt forrasztási kötés vagy a szaggatott felhúzó érintkező.
- A motor nagyjából egy irányba halad túlzott vibrációval: a kommutáció időzítése korai vagy késői, mert az egyik érzékelő eltolódott, vagy a küszöbértéke túl magas ahhoz, hogy pontosan a kívánt szögben kapcsoljon.
- A motor szakaszosan forog hátrafelé: az állapotsorrend vagy az indítási logika megfordul két Hall-vonal vezetékcseréjével. Egyes vezérlőknél ez a firmware-ben javítható; ellenkező esetben az érzékelők rossz fizikai sorrendben vannak.
- A motor a hallható ketyegéssel parancsoltnál kisebb fordulatszámon működik: egyetlen Hall-kimenet hiányzik vagy mindig magas, így a vezérlő csak négyállapotú sorozatot kényszerít ki, és nem tudja előállítani a teljes hatlépéses nyomatékot. Ez egy egyszerű teszt: olvassa le a három kimenetet, miközben kézzel forgatja a rotort; mindegyiknek póluspáronként pontosan egyszer kell váltania.
Egy hasznos vizsgálati eljárás a következő. Válassza le a motort az inverterről, csatlakoztassa a Hall kártyát egy asztali tápfeszültséggel a névleges VCC-n, csatlakoztassa a három kimenetet felhúzókon keresztül a logikai tápellátáshoz, és lassan forgassa el a rotort kézzel. Az oszcilloszkópon hat különböző kombinációt kell látnia az elektromos ciklus körül, tiszta élekkel és kettős átmenet nélkül. A multiméteren ellenőrizheti, hogy minden kimenet külön-külön kapcsol, de az oszcilloszkóp felfedi a három csatorna közötti időzítési kapcsolatot, ami a kommutáció szempontjából legfontosabb rész.
Hasonlítsa össze a mért szenzortávolságot mechanikai fokokban a pólusszám várható értékével: négypólusú kialakítás esetén a három érzékelő 60 mechanikai foknyira van egymástól, és így tovább. Ha az egyik érzékelő folyamatosan magas logikát jelez, még akkor is, ha az ellenkező mágnespólus közvetlenül előtte van, cserélje ki az érzékelő IC-jét. Ha a kimenet követi a mezőt, de a mágneses küszöbök marginálisak, akkor egy erősebb remanens fluxusú mágnes a szokásos megoldás.
Miért fontosak a Hall-érzékelők léghűtő-, ventilátor- és EC-motoros alkalmazásokban?
A vállalati termékcsalád alkalmazásai jól szemléltetik a gyakorlati jelentőségét. Az evaporatív léghűtők egyszerű gépek, de megerőltető motoros feladatot jelentenek: éjszaka lassú járókerék-terhelést, délután nagy légáramlást, hálózati feszültségingadozást és párás levegőáramot. A szenzoros külső rotoros BLDC motor biztosítja az alkalmazásnak szükséges alacsony fordulatszámú nyomatékot és garantált indítási irányt. A külső forgórész felépítése védi az állórészt és a Hall táblát belül, ahol a páralecsapódás és a szennyeződés nem érheti el az elektronikát. A Hall állapotokhoz szinkronizált PWM vezérléssel a motor a névleges fordulatszám töredékével tudja forgatni a járókereket túlmelegedés nélkül, és gyorsan fel tud gyorsulni a maximális légáramlásra, amikor a vezérlőjel megköveteli.
Az EC ventilátormotorok ugyanabba a géposztályba tartoznak; az EC kifejezés a mechanikus kefét helyettesítő elektronikus kommutációra utal, amit a Hall-érzékelős BLDC hajtás pontosan megvalósít. Az EC ventilátormotoroknál a Hall érzékelők határozzák meg a rotor szektort, a vezérlő PWM-et alkalmaz, és az integrált egység szabályozza a sebességet és a légáramlást az alapjel függvényében. Az EC ventilátorok előnye az indukciós ventilátorokhoz képest a hatékonyság részleges terhelés mellett. A PWM munkaciklus beállításával és a Hall-állapotokon keresztüli kommutáció fenntartásával a kompakt EC ventilátormotor széles működési tartományban javítja a hatékonyságot. A 350 W-os osztályú alkalmazásokhoz 220 V-os tápellátáshoz az ECF35010 EC ventilátormotor ennek az architektúrának a reprezentatív példája.
 ECF-350-10 220V 350W EC ventilátormotor Ez a 350 W-os EC ventilátormotor a kompakt Hall-érzékelős BLDC kommutációt példázza, jobb részterhelési hatékonyságot és csendes működést biztosít a szellőzőrendszerek számára zajérzékeny környezetben. Termék megtekintése →
A csendes működés alacsony fordulatszámon egy másik ok, amiért az érzékelős kialakítást részesítik előnyben a szellőztető berendezésekben. Az érzékelő nélküli BLDC meghajtóknak gyakran hosszabb ideig kell feszültség alá helyezniük a fázispárokat az egylépéses indítási fázisban, mielőtt a back-EMF olvasható lesz, és ez kemény vágást és kattanó zajt okoz. A szenzoros motorok már az első átálláskor a megfelelő nyomatékszögben kommutálnak, így az állórész erő állandó és csendes. Ez az oka annak, hogy az üvegházakba, baromfiházakba és lakossági hűtőkbe szánt alacsony zajszintű BLDC motortervek Hall-érzékelőkre támaszkodnak, nem pedig tiszta EMF-becslőkre.
A berendezésgyártó szemszögéből az elvihető praktikus: a Hall-érzékelővel ellátott BLDC motor leegyszerűsíti a vezérlőfejlesztést, javítja az indítási megbízhatóságot, és alacsony fordulatszámon is egyenletesen tartja a nyomatékot, néhány plusz vezeték árán. A léghűtő- és ventilátoripar számára ez szinte mindig elfogadható kereskedelem.
Következtetés
A Hall-effektus szenzor nem egy rejtélyes tartozék; ez egy kis reteszelő mágneses kapcsoló, amely megmondja a vezérlőnek, hogy a BLDC motor elektromos ciklusának melyik szektora aktív. Három érzékelő 120 elektromos fokos távolságban hat bináris kódot generál; a vezérlő minden kódot leképez a hat vezetési lépés egyikére; és a motor megfelelő nyomatékkal halad szektorról szektorra. A fizikai hatás egyszerű, a gyakorlati tervezés pedig az igazításban, a vezetékezésben, a küszöbértékekben és a szűrésben rejlik.
Ha ventilátorhoz, párolgási hűtőhöz vagy EC ventilátorhoz választ motort, ne kezelje a Hall-érzékelőket homályos részletként. Minőségük és elrendezésük határozza meg, hogy a motor minden alkalommal elindul-e, csendesen jár-e alacsony fordulatszámon, és mennyire tud megbízhatóan kapcsolni a vezérlő. Ellenőrizze a feszültséget, a teljesítményosztályt, az érzékelő interfészét és a környezetvédelmet, és tesztelje az indítást a tényleges járókerék terhelés mellett, mielőtt elkötelezi magát a tervezés mellett.
 Készen áll a testreszabásra
Az Ön motortermékei?
Professzionális motorgyártók vagyunk, nagy teljesítményű, stabil és hatékony teljesítményt nyújtva magok minden iparág számára a precíziós kivitelezés és innováció révén.
Lépjen kapcsolatba velünk
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Cég címe
Szerzői jog © by Shengzhou Jiangxin Motor Technology Co., Ltd. Minden jog fenntartva.
Ipari ventilátormotorok nagykereskedelme