No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang tartomány, Kína
Hírek kategória
Termékkategória
EC motor teljes útmutató: Mi az EC motor és mi a különbség a DC és az EC ventilátormotorok között
An EC motor (Electronic Commutated motor) egy kefe nélküli, állandó mágneses motor, amely belsőleg egyenáramról működik, de a motorházba épített integrált inverteren és egyenirányítón keresztül egy- vagy háromfázisú váltakozó áramot fogad a hálózatról. Az "elektronikusan kommutált" megjelölés arra a tényre utal, hogy a motortekercseken keresztüli áramváltást integrált elektronika vezérli, nem pedig a hagyományos egyenáramú motorokban használt fizikai kefe-kommutátor mechanizmus. Az EC motorok hatékonyságot biztosítanak 85-95% , ehhez képest 55-75% szabványos AC indukciós motorokhoz és 70-85% hagyományos kefés egyenáramú motorokhoz azonos teljesítménytartományban. Az egyenáramú és egyenáramú ventilátormotorok közötti különbség az, hogy a hagyományos egyenáramú motorok fizikai szénkeféket és mechanikus kommutátort használnak a forgórész tekercselésein keresztüli áram átkapcsolására, míg az EC-motorok elektronikus kapcsolást (egy integrált invertert) használnak a kefe nélküli állandó mágneses forgórész kommutálására, így teljesen kiküszöbölik a kefekopást, és lehetővé teszik a folyamatos, változtatható fordulatszámú működést a nagyon nagy sebességű tartományban. Ez az útmutató lefedi az EC motorok minden műszaki és gyakorlati dimenzióját.
Mi az EC motor: meghatározás, terminológia és piaci kontextus
Mi az egy EC motor és miért számít a terminológia? Az EC az Electronically Commutated (Electronically Commutated) rövidítése. A hagyományos kefés egyenáramú motorban a kommutációt (áramkapcsolást) mechanikusan, egy réz kommutátorgyűrűn csúszó szénkefék végzik. Az EC motorokban ezt a funkciót a motor integrált hajtáselektronikájában lévő félvezető kapcsolók (általában MOSFET vagy IGBT) hajtják végre. Az eredmény egy olyan motor, amelyben nincsenek kefék, kommutátor, csúszógyűrűk és semmilyen mechanikus kapcsolóelem az árampályában, ami alapvetően más megbízhatóságot, hatékonyságot és vezérlési jellemzőket ad neki, mint bármely kefe alapú motornak.
Az EC motorokat számos más néven is ismerik az iparban, és ezeknek a szinonimáknak a megértése megakadályozza a félreértést a műszaki specifikációk vagy a beszerzési dokumentumok olvasásakor:
- BLDC motor (kefe nélküli DC motor): Pontosan az EC motor szinonimája a mérnöki felhasználásban. Mindkét kifejezés egy állandó mágneses motort ír le elektronikus kommutációval. A BLDC-t gyakrabban használják Észak-Amerikában és az elektronikai mérnöki környezetben.
- EC motor: Az európai gyártók (különösen az EBM-Papst, a Ziehl-Abegg és az Ebara) által kedvelt kifejezés, különösen a HVAC ventilátor- és szellőztető alkalmazásokban, ahol az EC motor mára a de facto ipari szabvány kifejezés a nemzetközi szabványokban és termékkatalógusokban.
- Kefe nélküli állandó mágneses motor (BPML): A szakirodalomban és néhány ipari szivattyú- és kompresszoralkalmazásban használják. Hangsúlyozza az állandó mágneses forgórész felépítését, mint meghatározó jellemzőt.
- PMSM (állandó mágneses szinkronmotor): Nagy teljesítményű szervohajtásokban és vontatási alkalmazásokban használatos. Ez gyakorlatilag ugyanaz a motortechnológia, mint egy EC-motor, de nem trapéz alakú, hanem szinuszos áramhullámalakokkal, és más vezérlési algoritmussal (mezőorientált vezérléssel, nem pedig blokkkommutációval) működik.
Miért váltak az EC Motorok a ventilátor- és szellőzőalkalmazások alapértelmezett választásává?
Az EC-motorok HVAC-, hűtés- és szellőztetőiparban való alkalmazását az energiajogszabályok, az energiaköltségek nyomása és az EC-motorokat lehetővé tevő teljesítményelektronika árának összeomlása együttesen vezérelte. Három tényező magyarázza az EC-motorok dominanciáját a modern ventilátoralkalmazásokban:
- Az ErP-irányelv és az IE hatékonysági osztályozása: Az Európai Unió energiával kapcsolatos termékekről (ErP) szóló irányelve és az IEC 60034 hatékonysági osztályozási rendszer (IE1-től IE5-ig) fokozatosan kötelezővé tette a motorok minimális hatékonysági szintjeit. A szabványos váltakozóáramú indukciós motorok (jellemzően IE1 vagy IE2) nem tudják teljesíteni az EU-ban 2021 óta értékesített ventilátorokhoz és motorokhoz szükséges IE4 és IE5 küszöbértékeket. Az EC motorok rutinszerűen elérik az IE4 és IE5 szintet, így számos szabályozott termékkategória számára ezek az egyetlen működőképes technológia.
- A ventilátortörvény szerinti energiamegtakarítás részterhelésnél: A ventilátor teljesítményfelvétele arányos a ventilátor fordulatszámának kockájával (a ventilátorkocka törvénye). A ventilátort a teljes fordulatszám 80%-án kell működtetni 51,2% teljes sebességű teljesítmény (0,8³ = 0,512). A 60%-os fordulatszámon történő működés csak akkor szükséges 21,6% teljes sebességű teljesítményről. Mivel a legtöbb HVAC és szellőztető rendszer üzemidejének nagy részében részterheléssel működik, a változtatható fordulatszámú EC motorok drámai energiamegtakarítást eredményeznek a fix fordulatszámú váltakozó áramú motorokhoz képest, amelyek be-/kikapcsolóval vagy bemeneti vezetőlapátos vezérléssel rendelkeznek.
- Az integrált meghajtó kiküszöböli a különálló VFD-t: A hagyományos váltakozó áramú indukciós motorokhoz külön változó frekvenciájú hajtásra (VFD) van szükség a változtatható sebességű működés eléréséhez. Az EC-motorok hajtóelektronikája a motorházba integrálva csökkenti a telepítés költségeit és bonyolultságát, szükségtelenné teszi a különálló elektromos panelt VFD-komponensekkel, és javítja a rendszer általános megbízhatóságát a különálló alkatrészek számának csökkentésével.
EC motorgyártás: A négy fő alkatrész
Az EC motor négy integrált alrendszerből áll, amelyek egyetlen csomagként működnek együtt:
- Állandó mágneses rotor: A forgó elem egy sor nagy energiájú állandó mágnest (jellemzően neodímium vasbórt, NdFeB, N35-N52 fokozat) hordoz, amelyek úgy vannak elrendezve, hogy váltakozó északi és déli pólusokat hozzanak létre a rotor kerülete körül. A mágnesek a rotor magjára vannak felszerelve vagy beágyazva, és erős, állandó mágneses teret hoznak létre anélkül, hogy a rotort elektromos árammal látnák el. Ez az alapvető különbség az indukciós motorokhoz képest, ahol a forgórész mezőt indukált áramok hozzák létre, és ezért eleve kevésbé hatékony.
- Állórész réz tekercsekkel: Az álló külső (vagy belső, külső rotoros kivitelben) elem tartalmazza a rétegelt acélmag körül elosztott réztekercseket. Az áram ezeken a tekercseken áthaladva szabályozott sorrendben forgó mágneses mezőt hoz létre, amely forgásba hozza az állandó mágneses forgórészt.
- Rotor helyzetérzékelő (Hall-effektus érzékelők): Három Hall-effektus érzékelő van felszerelve az állórészbe 120 fokos osztásközönként a kerület mentén. Mindegyik érzékelő digitális magas vagy alacsony jelet ad ki attól függően, hogy a rotormágnes északi vagy déli pólusa halad-e át rajta. A három szenzorjel együtt egy 6 bites mintát hoz létre, amely minden 60 elektromos forgási fokban változik, így a meghajtó elektronika pontos valós idejű információt ad a rotor helyzetéről a kommutáció időzítéséhez.
- Integrált inverter (hajtás elektronika): A motorházba szerelt nyomtatott áramkör tartalmazza az egyenirányítót (AC-DC konverzió), közbenső egyenáramú busz kondenzátort, hat félvezető kapcsolót, amelyek a háromfázisú inverter hidat alkotják, kapumeghajtó áramköröket, mikrovezérlőt a kommutációhoz és fordulatszám szabályozáshoz, valamint bemeneti/kimeneti interfész elektronikát a vezérlőjelekhez és a kommunikációhoz. Ez az integráció teszi az EC-motort önálló, közvetlenül csatlakoztatható eszközzé, nem pedig külön külső meghajtót igénylő motorná.
Hogyan működnek az EC motorok: Működési elvek a teljesítmény bemenettől a mechanikus kimenetig
Megértés hogyan működnek az EC motorok követni kell az elektromos energia útvonalát a motoron keresztül a kábelkapcsokon lévő váltakozó áramú tápellátástól a kimenő tengely vagy a ventilátor járókerék mechanikus forgásáig. A folyamat öt különálló szakaszból áll, amelyek folyamatosan és egyidejűleg mennek végbe a motor működése során.
1. szakasz: AC-DC átalakítás (egyenirányítás)
A hálózati áram egyfázisú váltakozó áramként (Európában 230 V, 50 Hz; 120 V vagy 240 V, 60 Hz Észak-Amerikában) vagy háromfázisú váltakozó áramként (380–480 V, 50 vagy 60 Hz ipari alkalmazásokban) kerül az EC motorba. Az integrált hajtáselektronika első fokozata egy egyenirányító áramkör, amely ezt a váltakozó feszültséget egyenárammá alakítja. A legtöbb EC motorban ezt teljes hullámú diódahíd egyenirányítóval érik el:
- Egyfázisú 230 V AC bemenethez: A teljes hullámú híd egyenirányító a szinuszos váltakozó áramot pulzáló egyenárammá alakítja, amelynek csúcsfeszültsége kb. 325V (230V × √2). A pulzáló egyenáramot ezután egy nagy elektrolit kondenzátor simítja az egyenáramú buszon, így viszonylag stabil, kb. 300-320V terhelés alatt.
- Háromfázisú 400 V AC bemenethez: A háromfázisú diódahíd sokkal egyenletesebb egyenáramú buszfeszültséget hoz létre, csak kis hullámosság mellett, a DC busz feszültsége megközelítőleg 560V (400V × √2). A háromfázisú bemenet egyenletesebb egyenáramú busza csökkenti a szűrőfokozatban szükséges kapacitást és javítja a hajtás hatékonyságát.
Az egyenáramú busz kondenzátor két kritikus funkciót lát el: kiegyenlíti az egyenirányított feszültséget, hogy stabil egyenáramú táplálást biztosítson az inverternek, és energiatároló pufferként működik, amely elnyeli az inverter által felvett rövid áramimpulzusokat, amikor áramot kapcsol a motor tekercseire.
2. szakasz: A rotor helyzetének érzékelése
Mielőtt az inverter áramot kapcsolhatna a megfelelő tekercselésre, a vezérlő mikrokontrollernek ismernie kell a forgórész pillanatnyi szöghelyzetét. A Hall-effektus érzékelői itt töltik be alapvető szerepüket. Három Hall-effektus érzékelő, a következő helyen elhelyezve 120 fokos mechanikai intervallumok (vagy egy nagy számú póluspárral rendelkező motorban 60 fokos intervallumokban) az állórész furata körül, mindegyik logikailag magas (jellemzően 5 V) jelet ad ki, amikor az északi pólusú mágnes áthalad rajta, és egy logikailag alacsony (0 V) jelet, amikor egy déli pólusú mágnes halad át. A három érzékelő folyamatosan változó 3 bites bináris kódot állít elő, miközben a rotor forog, és a kód 60 elektromos fokonként változik. A 4 pólusú páros (8 pólusú) rotorral rendelkező motorok esetében a kód egy teljes 6 lépésből álló sorozatot hajt végre minden 90 fokos mechanikus elforduláshoz (360 mechanikai fok ÷ 4 póluspár = 90 mechanikai fok elektromos fordulatonként). A mikrokontroller ezt a 3 bites kódot nagy sebességgel (jellemzően másodpercenként több ezerszer) olvassa be, és ennek alapján határozza meg, hogy melyik tekercspárt kell bármikor feszültség alá helyezni.
Néhány fejlett EC motort használnak érzékelő nélküli vezérlés Hall-effektus érzékelők helyett. Érzékelő nélküli kommutáció esetén a vezérlő algoritmus érzékeli a feszültség nélküli tekercsben keletkező vissza-EMF-et (vissza elektromotoros erőt), amikor az állandó mágneses forgórész áthalad rajta, és ebből a feszültségből következtet a forgórész helyzetére. Az érzékelő nélküli kialakítások csökkentik az alkatrészek számát, és kiküszöbölik a Hall-érzékelő kábelezését, mint potenciális meghibásodási pontot, de rövid indítási sorozatot igényelnek alacsony feszültségen, ahol az EMF túl kicsi a megbízható észleléshez.
3. szakasz: Elektronikus kommutáció az inverterrel
Az inverter a magja annak, ami az EC-motort "elektronikusan kommutálttá" teszi. Hat teljesítmény-félvezető kapcsolóból áll (jellemzően MOSFET-ek a körülbelül 2 kW-ig terjedő motorokhoz és IGBT-k a nagyobb teljesítményű motorokhoz), amelyek három félhídpárban vannak elrendezve, egy-egy pár a három állórész tekercséhez (U, V és W fázis). A kapcsolók azonosítása a következő:
- Magas oldali kapcsolók (Q1, Q3, Q5): Csatlakoztassa az egyenáramú busz pozitív sínét minden motorfázis-kivezetéshez, amikor be van kapcsolva.
- Alacsony oldali kapcsolók (Q2, Q4, Q6): Csatlakoztassa az egyes motorfázis-kapcsokat az egyenáramú busz negatív sínéhez (földelés), amikor be van kapcsolva.
Normál működés közben bármely pillanatban a hat kapcsoló közül pontosan kettő vezet: egy felső és egy alsó, különböző fázisokból. Ez áramutat hoz létre az egyenáramú busz pozitív kivezetésétől az egyik fázistekercsen keresztül, az állórészen, egy másik fázistekercsen keresztül, és vissza a DC busz negatív kapcsához. A keletkező áram a két feszültség alatt álló tekercsben olyan mágneses teret hoz létre az állórész résében, amely az állandó mágneses forgórészt a mezővel egy vonalba húzza. A mikrokontroller átkapcsol a következő kapcsolópárra (a következő kommutációs lépésre), mielőtt a rotor elérné a tökéletes beállítást, biztosítva a folyamatos forgást a kívánt irányba.
Egy szabványos 3-fázisú, 6-lépéses (trapéz alakú) kommutációs séma esetén a kapcsolási állapotok teljes sorozata egy teljes elektromos fordulathoz a következő:
- Q1 (U magas) és Q4 (V alacsony): Az áram U-tól V-ig folyik
- Q1 (U magas) és Q6 (W alacsony): Az áram U-tól W-ig folyik
- Q3 (V magas) és Q6 (W alacsony): Az áram V-ről W-re folyik
- Q3 (V magas) és Q2 (U alacsony): Az áram V-ről U-ra folyik
- Q5 (W magas) és Q2 (U alacsony): Az áram W-ről U-ra folyik
- Q5 (W magas) és Q4 (V alacsony): Az áram W-ről V-re folyik
Ez a 6 lépésből álló sorozat folyamatosan ismétlődik, és minden lépés pontosan 60 elektromos fokot foglal el a rotor mozgásában. A lépések közötti kapcsolási frekvencia a motor fordulatszámával egyenes arányban növekszik, ezért nagyobb fordulatszámon a mikrokontrollernek gyorsabban kell kapcsolnia.
4. szakasz: PWM sebességszabályozás
A fent leírt kommutációs szekvencia a motort az egyenáramú busz feszültsége és a motor hátsó EMF karakterisztikája által meghatározott sebességgel hajtja meg. A sebesség tápfeszültségtől független szabályozásához, impulzusszélesség moduláció (PWM) rá van rakva a kommutációs kapcsolásra. Ahelyett, hogy az aktív kapcsolókat folyamatosan bekapcsolva tartanák az egyes kommutációs lépésekben, a kapcsolók gyorsan, nagy frekvencián kapcsolódnak be és ki (általában 8-20 kHz ) változó munkaciklussal (a bekapcsolási idő és a teljes kapcsolási időszak aránya). Az egyes kommutációs lépések során a tekercsre adott átlagos feszültség egyenlő az egyenáramú busz feszültségének szorzatával a munkaciklussal:
V_átlag = V_DC_bus × Üzemi ciklus
A 100%-os munkaciklus a teljes egyenáramú buszfeszültséget a tekercsre kapcsolja, és a motort az adott terheléshez maximális fordulatszámon hajtja. Az 50%-os munkaciklus a buszfeszültség felét alkalmazza, ami körülbelül a maximális sebesség felét eredményezi. A 10%-os munkaciklus a buszfeszültség egytizedét alkalmazza a legalacsonyabb szabályozható sebességhez. A 8 és 20 kHz közötti PWM vivőfrekvencia jóval meghaladja az emberi hallás hallható tartományát (20 Hz és 20 kHz között), így a motor minimális elektromos zajt bocsát ki a kapcsolásból, bár a motor és a ventilátor járókerék specifikus hallható zajprofilja különböző fordulatszámokon kulcsfontosságú kiválasztási kritérium a HVAC és a kereskedelmi hűtési alkalmazásoknál.
5. szakasz: Sebesség és áram visszacsatolás szabályozása
Az EC-motor mikrovezérlője folyamatosan egy zárt hurkú vezérlőalgoritmust futtat, amely a terhelés változásától függetlenül fenntartja a célsebességet (vagy nyomatékot bizonyos szabályozási módokban). A vezérlőkör a következőképpen működik:
- Sebességmérés: A tényleges motorfordulatszám mérése a kommutációs lépések (a Hall-érzékelő jeleiből származó) sebességének megszámlálásával és RPM-re való konvertálásával történik. Ez a mérés másodpercenként több ezer alkalommal frissül.
- Sebességhiba számítás: A célsebesség (a vezérlő bemeneti jelből kapott alapjel) és a mért tényleges fordulatszám közötti különbség a fordulatszám hiba.
- PWM munkaciklus beállítása: A vezérlő algoritmus (jellemzően arányos-integrál vagy PI algoritmus) a sebességhibára reagálva beállítja a PWM munkaciklust. Ha a motor lassabban működik, mint a cél (pozitív fordulatszám hiba), a munkaciklus megnő, hogy nagyobb feszültséget kapjon. Ha a motor a célnál gyorsabban működik (negatív fordulatszám hiba), a munkaciklus csökken. Ez a visszacsatoló hurok jellemzően ezredmásodpercek alatt válaszol, megtartva a sebesség pontosságát ±1% és ±3% között az alapjelet a terhelési feltételek széles tartományában.
- Jelenlegi védelem figyelése: A fázisáram-érzékelők (jellemzően sönt ellenállások az alsó kapcsoló lábakban) mérik az egyes tekercsek által felvett pillanatnyi áramot. A mikrokontroller figyeli ezeket az áramokat a túláram körülményei miatt (motor leállása, rövidzárlat a tekercsben vagy túlterhelt ventilátor járókerék), és mikromásodperceken belül leállítja a kapcsolókat, ha egy védelmi küszöböt túllépnek, megelőzve a félvezetők vagy a motor tekercseinek károsodását.
Mi a különbség a DC és az EC ventilátormotorok között: Teljes műszaki összehasonlítás
A kérdés a mi a különbség a DC és az EC ventilátormotorok között a gyakorlatban a legfontosabb összehasonlítás a HVAC, hűtés és ipari szellőztetési alkalmazásokhoz ventilátormotorokat választó mérnökök és vásárlók számára. Mindkét motortípus egyenáramról működik a tényleges elektromágneses átalakítás helyén, de alapvetően különböznek felépítésükben, kommutációs módszerükben, hatásfokprofiljukban, szabályozási jellemzőikben és karbantartási követelményeikben.
Az alapvető szerkezeti különbség: a rotor felépítése
A hagyományos (kefés) egyenáramú motorban a forgórész viszi a tekercseket . A külső betáplálásból származó áram a kommutátorhoz nyomódó szénkeféken keresztül áramlik a forgórész tekercseibe: a rotor tengelyére szerelt szegmentált rézgyűrű-szerelvény. Ahogy a forgórész forog, különböző kommutátorszegmensek haladnak át a kefék alatt, és sorban kapcsolják össze a különböző tekercscsoportokat a tápellátással. Az állórész állandó mágneseket vagy mezőtekercseket tartalmaz, amelyek az álló mágneses teret hozzák létre. Az elektromágneses nyomatékot az állórész mező és az áramot szállító rotorvezetők kölcsönhatása hozza létre.
Egy EC motorban a forgórész-állórész szerepek felcserélődnek. A A rotor állandó mágneseket hordoz tekercs és elektromos csatlakozás nélkül. A állórész viszi a tekercseket . Az állórész tekercseken keresztül áramlik az állóelektronika közvetlen fémcsatlakozásokon keresztül kefék vagy csúszóérintkezők nélkül. Az elektromágneses nyomatékot a forgó rotor mágnestere és az elektronikusan kapcsolt állórész mező kölcsönhatása hozza létre. Ebből az alapvető konstrukciós különbségből adódik az EC motor teljesítménybeli előnye a hagyományos egyenáramú motorokhoz képest.
Kommutáció: mechanikus vs. elektronikus
A kommutációs folyamatban rejlik a legnagyobb különbség az egyenáramú és az EC motorok között:
- DC motor (mechanikus kommutáció): A szénkefék rugófeszítés alatt nyomják a réz kommutátor szegmenseket. Ahogy a rotor forog, minden kefe egyik szegmensről a másikra csúszik, létrehozva és megszakítva az elektromos áramkört az egymást követő rotortekercsekhez. Ez a csúszóérintkező hőt termel (ellenállási veszteségek az érintkezési felületen), elektromos ívet hoz létre, amikor az érintkezők megszakadnak a terhelési áram hatására, és progresszív kopást okoz mind a kefe anyagán (szén), mind a kommutátoron (réz). Időközönként kefét kell cserélni 1000-5000 óra tipikus ventilátoralkalmazásokban, gyakoribb cserével nagyobb áramterhelés mellett vagy nedves környezetben, ahol a kefekopás felgyorsul.
- EC motor (elektronikus kommutáció): A hajtáselektronikában a MOSFET vagy IGBT kapcsolók mikrokontroller parancsára kapcsolnak be és ki, és az áramot a megfelelő sorrendben vezetik át az állórész tekercseken a folyamatos forgás érdekében. Nincs csúszóérintkező, nincs mechanikai kopás a kommutációs mechanizmusban, nincs ívképződés, és nem keletkezik szénpor. Az elektronikus kapcsolóelemek várható élettartama a 30 000-100 000 óra vagy több, elsősorban az egyenáramú buszon lévő elektrolit kondenzátorok (amelyek az elektrolit elpárolgása miatt idővel fokozatosan lebomlanak) és a csapágyak élettartama, nem pedig a kommutációs kopás korlátozzák.
Hatékonysági összehasonlítás: ahol az EC Motorok a legnagyobb előnyüket mutatják
A hatékonyság a legmeggyőzőbb mennyiségi különbség az egyenáramú és az EC ventilátormotorok között. A hatékonyság-összehasonlításból kiderül, hogy az EC motorok miért váltották fel a kefés egyenáramú motorokat gyakorlatilag minden új kereskedelmi HVAC ventilátoralkalmazásban:
| Működési pont | Hagyományos egyenáramú motor hatékonyság | EC motor hatékonyság | Hatékonysági előny |
|---|---|---|---|
| 100% sebesség (teljes terhelés) | 70-82% | 87-95% | 10-15 százalékponttal |
| 75%-os sebesség | 65-78% | 85-93% | 15-18 százalékponttal |
| 50%-os sebesség | 55-70% | 80-90% | 18-25 százalékpont |
| 25% sebesség | 35-55% | 72-85% | 25-37 százalékpont |
Az EC-motorok hatékonysági előnye a hagyományos egyenáramú motorokkal szemben a legnagyobb részterhelési körülmények között, ahol a ventilátorok üzemidejük nagy részét töltik. Az 50%-os sebességgel működő ventilátor változó levegőmennyiségű HVAC rendszerben vagy egy hűtőkondenzátor részterheléses környezeti feltételek mellett fogyaszthat. 25-35%-kal kevesebb energia óránként EC motorral, mint egy szálcsiszolt egyenáramú motorral, amely ugyanazt a mechanikai teljesítményt adja. Ez a különbség a folyamatos működés egy évében nagyon jelentős villamosenergia-költségek és szén-dioxid-kibocsátás csökkenést jelent.
Miért kevésbé hatékonyak a hagyományos egyenáramú motorok: A veszteségelemzés
Megértés the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- A kefe érintkezési ellenállásának veszteségei: A szén-réz érintkező interfész érintkezési ellenállása jellemzően 0,1-0,5 ohm kefénként , és két kefével az áramútban ez az ellenállás az áram négyzetével arányos feszültségesést és teljesítményveszteséget (I²R) okoz. Például 5 A teljes terhelési áram mellett a 0,4 ohmos teljes kefeellenállás 5² × 0,4 = 10 watt hőként a kefe érintkezőjénél, ami a kis motorok teljes motor bemeneti teljesítményének körülbelül 5-10%-át teszi ki. Az EC motorok kefeérintkezési ellenállása nulla.
- A rotor rézveszteségei: Az egyenáramú motorokban az áram a rotor tekercselésein folyik át, amelyeknek jelentős ellenállása van a kis huzalvastagság és a hosszú tekercshossz miatt, amelyre szükség van ahhoz, hogy illeszkedjenek a forgó tömegkorlátokhoz. Ezek az I²R veszteségek a rotorban elsődleges hőforrást és hatékonyságvesztési mechanizmust jelentenek. Az EC motorokban a forgórész csak állandó mágneseket hordoz áram nélkül, ezért nulla az I²R rotorvesztesége. Minden rézveszteség csak az állórészben jelentkezik, ahol az állórésznek a motorházzal való érintkezése miatt sokkal hatékonyabb a hőleadás a külső környezetbe.
- A rotor magveszteségei (vasveszteségek): Ahogy az egyenáramú motor forgórésze az álló mágneses térben forog, a forgórész magja folyamatosan változó mágneses fluxust tapasztal, ami örvényáram- és hiszterézisveszteséget okoz a forgórész laminálásában. Az állandó mágneses rotorral rendelkező EC-motorokban a forgórész viszonylag állandó mágneses fluxust (saját állandó mágneseinek fluxusát) tapasztal állandósult üzemmódban, ami drámaian csökkenti a rotor magveszteségét az egyenáramú motor rotorjához képest.
- Súrlódási és szélveszteség a kefékből: A rugófeszültség alatt a kommutátort nyomó szénkefék mechanikai súrlódása közvetlenül fogyaszt mechanikai energiát, és hőt termel az érintkezési felületen. Bár külön-külön kicsi (jellemzően a névleges teljesítmény 1-3%-a), ez a súrlódás hozzájárul a kommutátor felületének kopásához és szénpor képződéséhez, amely beszennyezheti a motor belsejét és a csapágykenőanyagokat. Az EC motorok kommutációs mechanizmusában nincs súrlódás.
Fordulatszám-szabályozás összehasonlítása: Hogyan vezérlik a DC és EC motorokat
A fordulatszám-szabályozás a második fő gyakorlati különbség a DC és EC ventilátormotorok között:
- Hagyományos DC motor fordulatszám szabályozás: A szálcsiszolt egyenáramú motor fordulatszámát a motor kapcsaira adott egyenáramú tápfeszültség változtatásával szabályozzák. A módszerek közé tartozik a változó transzformátorkimenet (reosztát), a lineáris feszültségszabályozó (pazarló), a PWM feszültségszabályozás külső szaggató áramkör használatával, vagy a mezőgyengítés a mezőáram csökkentésével tekercselt mezős egyenáramú motorokban. Mindezek a módszerek külső vezérlő hardvert igényelnek, bonyolultabbá teszik a rendszert, és rezisztív vagy lineáris vezérlés esetén a csökkentett teljesítményt hőként pazarolják, ahelyett, hogy visszaadnák a betápláláshoz. A változtatható sebességű, szálcsiszolt egyenáramú ventilátorokhoz általában egyedi vezérlőkre van szükség, amelyek az egyes motorokhoz illeszkednek, csökkentve a cserélhetőséget.
- EC motor fordulatszám szabályozás: Az EC motorok a szabványos ipari vezérlőjeleket közvetlenül a motor bemeneti kapcsain fogadják, külső változtatható sebességű meghajtó hardver nélkül. A gyakori vezérlőfelületek a következők: 0-10 V analóg jel (0V = minimális fordulatszám, 10V = maximális fordulatszám); 4-20 mA áramhurok jel (4 mA = minimális sebesség, 20 mA = maximális sebesség); PWM bemeneti jel (a munkaciklus 10%-ról 90%-ra arányosan szabályozza a sebességet); Modbus RTU vagy RS-485 digitális vezérlés épületfelügyeleti rendszer integrációhoz; és potenciométer bemenet kézi sebesség beállításhoz. A motor belső mikrovezérlője közvetlenül fogadja ezeket a jeleket, és ennek megfelelően állítja be az inverter PWM munkaciklusát, külső teljesítményelektronikát nem igényel.
Megbízhatóság és karbantartás: Az élettartam különbség
Az egyenáramú és egyenáramú ventilátormotorok élettartama és karbantartási követelményei drámaian különböznek, mivel az egyenáramú motor elsődleges kopási mechanizmusa (kefe és kommutátor kopása) teljesen hiányzik az EC-motorból:
- Hagyományos DC motor karbantartás: A szénkeféket rendszeres időközönként ellenőrizni kell (általában minden 500-2000 óra folyamatos üzemű ventilátormotorokhoz), és a minimális hosszra előírt kopáskor ki kell cserélni. A kommutátor gyűrűit meg kell tisztítani, hogy eltávolítsa a szénpor felhalmozódását, és időnként esztergagépre kell fordítani, hogy a kefe évek elhasználódása után lapos, koncentrikus felületet állítson vissza. A nedves vagy szennyezett környezetben működő motorok gyakoribb karbantartást igényelnek. A teljes kefecsere plusz a kommutátor szervizköltsége 10 éves élettartam alatt elérheti vagy meghaladhatja a folyamatos üzemű ventilátorok eredeti vételárát.
- EC motor karbantartás: Az EC ventilátormotorok egyetlen rutinszerű karbantartása a tengelycsapágyak időszakos ellenőrzése és kenése (vagy cseréje), ami megegyezik bármely más típusú motor karbantartási ütemtervével. Az elektronika nem tartalmaz felhasználó által javítható alkatrészeket, és a motor teljes élettartamára tervezték. A vezető gyártók EC motorjaihoz közzétett MTBF (átlagos meghibásodási idő) 40 000 és több mint 100 000 óra között , egyenértékű 4,5-11 év folyamatos működésről. Ez összehasonlítható a hatékony szervizintervallumokkal 1000-5000 óra egyenáramú motorok kefe szervizesemények között.
| Paraméter | Hagyományos egyenáramú motor (csiszolt) | EC motor (elektronikusan kommutált) |
|---|---|---|
| Kommutációs módszer | Mechanikus (kefék és kommutátor) | Elektronikus (MOSFET/IGBT kapcsolók) |
| Rotor felépítése | Réz tekercsek a forgórészen | Állandó mágnesek a rotoron |
| Tipikus hatásfok (teljes terhelés) | 70-82% | 87-95% |
| Részterhelési hatékonyság | Jelentősen a teljes terhelés alá süllyed | A sebességtartományban magas marad |
| Szénkefe karbantartás | 1000-5000 óránként kötelező | Nem alkalmazható (nincs kefe) |
| MTBF | 5000-15000 óra | 40 000-100 000 óra |
| Sebességszabályozó bemenet | Változtatható egyenfeszültség (külső vezérlés szükséges) | 0 - 10 V, 4 - 20 mA, PWM, Modbus (beépített) |
| Tápellátás szükséges | DC táp (külső egyenirányító szükséges az AC-hoz) | Közvetlen váltakozó áramú hálózat (beépített egyenirányító) |
| Szénpor keletkezése | Igen (kefekopás miatt) | Egyik sem |
| IE hatékonysági osztály (IEC 60034) | IE1-től IE2-ig (tipikus) | IE4-től IE5-ig (tipikus) |
| Akusztikus zaj | Magasabb (kefe kommutációs zaj) | Alsó (nincs mechanikus kommutáció) |
| Kezdeti költség | Lejjebb | Magasabb (általában 1,5-3× DC motor) |
| Teljes tulajdonlási költség (TCO) | Magasabb (energia és karbantartás) | Lejjebb (energy savings dominate) |
Az EC motor teljesítményjellemzői: nyomaték, fordulatszám tartomány és vezérlő interfészek
Megértés EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
Az EC motorok nyomaték-sebesség jellemzői
Az EC motor nyomaték-sebesség karakterisztikáját az állandó mágnes, a tekercselési paraméterek és a vezérlési algoritmus határozza meg. Az EC motor nyomaték-fordulatszám görbéjének fő jellemzői:
- Állandó nyomaték az alapfordulatszám alatt: Az alapsebességig (az a fordulatszám, amelynél a motor hátsó EMF-je megegyezik a rendelkezésre álló egyenáramú buszfeszültséggel a maximális munkaciklus mellett) az EC-motor bármilyen fordulatszámon leadhatja névleges nyomatékát. Ebben az állandó nyomatéktartományban elsősorban a változtatható sebességű ventilátor működik.
- Mezőgyengülés az alapsebesség felett: Az alapsebesség felett egyes EC motorhajtások mezőgyengítést alkalmaznak (fázis-előrelépési technikák a kommutációs időzítésben), hogy a fordulatszám-tartományt a természetes maximumon túlra növeljék, miközben elfogadják a nyomaték csökkentését. Ez lehetővé teszi a motor számára, hogy akár a fordulatszám-tartományt is elérje 3:1-től 5:1-ig alapsebesség felett, csökkentett nyomatékkal.
- Sebességtartomány (lekapcsolási arány): A legtöbb EC ventilátormotor kb A maximális sebesség 10-15%-a 100%-ig, ami a leállási arányt jelenti 6:1-től 10:1-ig . Egyes fejlett konstrukciók 20:1-es vagy magasabb lekapcsolást tesznek lehetővé elfogadható nyomaték hullámzással és vezérlési stabilitással a teljes tartományban.
Külső rotoros vs. belső rotoros EC motorok
A ventilátoralkalmazásokban használt EC motorok két fő fizikai konfigurációval rendelkeznek, amelyek meghatározzák a különböző ventilátortípusokhoz való alkalmasságukat:
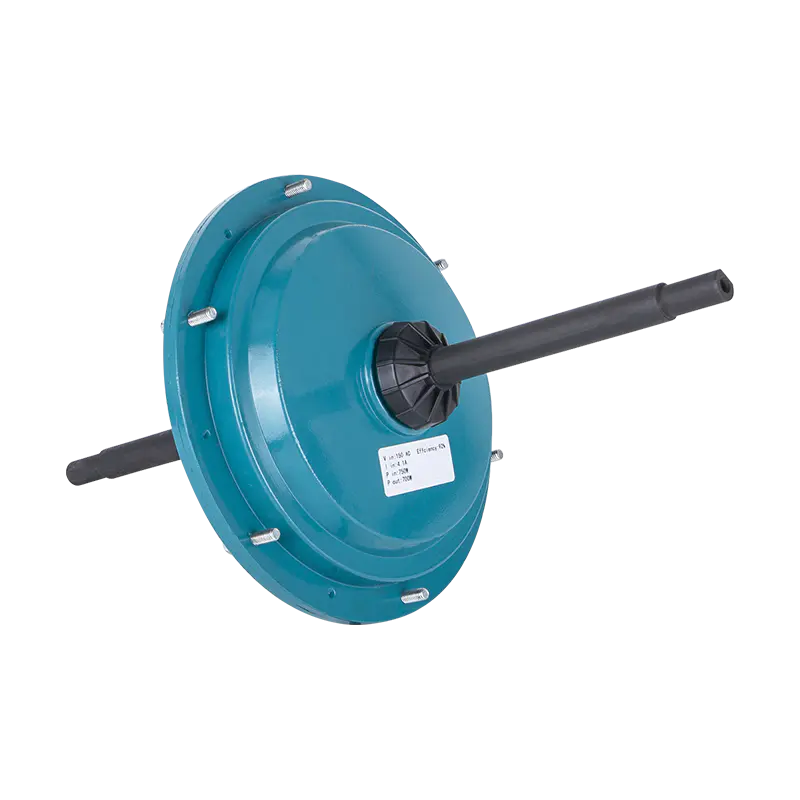
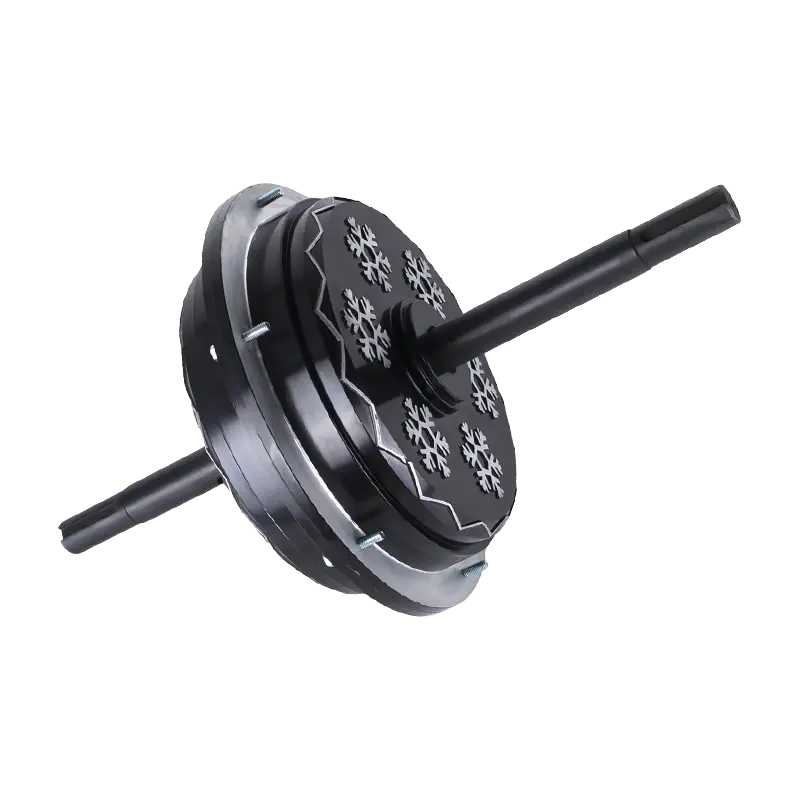
- Külső rotoros (outrunner) EC motor: A forgórész a külső henger, amely körülveszi és körülveszi a belső álló állórészt. A ventilátor járókerék közvetlenül a külső forgórész héjára rögzíthető, így a tengely és a tengelytömítés teljesen megszűnik. Ez a konfiguráció ideális axiális ventilátorokhoz és centrifugálventilátorokhoz, ahol a járókerék közvetlenül csatlakoztatható a külső forgórész pereméhez, így kompakt, alacsony profilú szerelvényt kapunk, kiváló hőelvezetéssel (a forgó külső burkolat hűtőbordaként működik). A külső rotoros EC motorok uralják a HVAC fan coil, a hűtő-kondenzátorventilátor és az elpárologtató ventilátorok piacát. A tipikus mérettartomány az 15 W és 2000 W között és sebessége 200-1500 ford./perc közvetlen meghajtású rajongóknak.
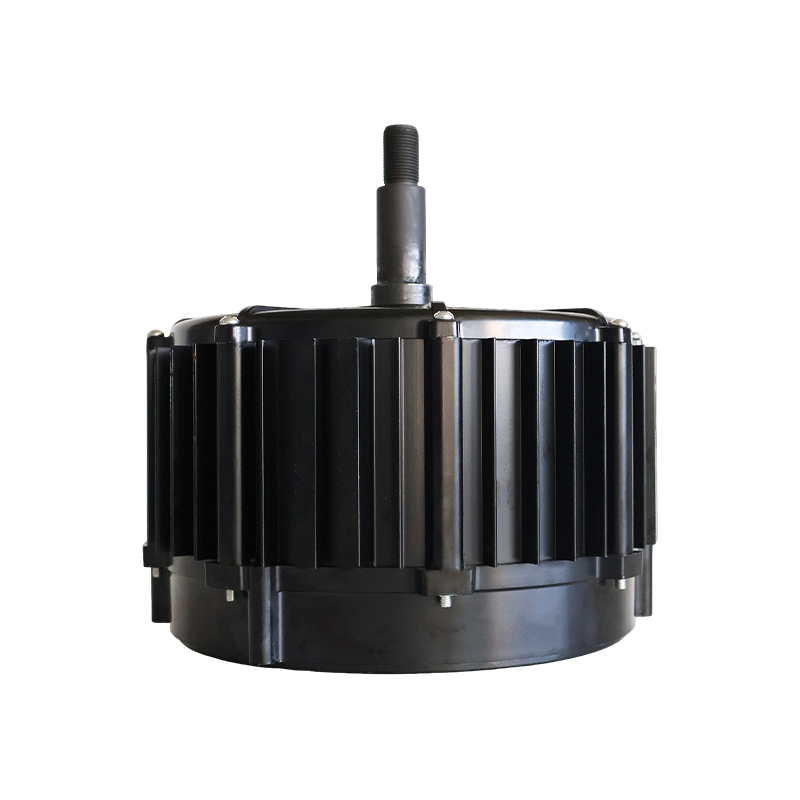
- Belső rotoros (befutó) EC motor: A hagyományos konfiguráció, ahol a forgórész egy belső henger, amely a külső állórész belsejében forog. A kimenő tengely a motor egyik vagy mindkét végéből kiáll, hogy a ventilátor járókerekéhez, ventilátorkerékhez vagy szíjhajtású tárcsához kapcsolódjon. A belső rotoros EC motorokat centrifugális fúvókban, szíjhajtású légkezelő egységekben és olyan alkalmazásokban használják, ahol a motort tengelykapcsolóval vagy sebességváltóval el kell választani a ventilátortól. Általában nagyobb sebességet érnek el, mint a külső forgórészek 1500-10 000 ford./perc , és nagyobb teljesítményben állnak rendelkezésre akár 30 kW és felette.
Szabványos vezérlő interfészek EC ventilátormotorokhoz
Az épület- vagy folyamatvezérlő alkalmazásokban az EC-motorok legfontosabb gyakorlati specifikációja a vezérlő interfész. Az EC motorok többféle vezérlőjelet fogadnak, és a kiválasztott interfésznek meg kell egyeznie az épületfelügyeleti rendszer (BMS), a hűtésvezérlő vagy a folyamatvezérlő rendszer kimenetével:
- 0-10 V analóg: A kereskedelmi forgalomban kapható HVAC EC ventilátormotorok leggyakoribb vezérlőfelülete. A 0 V-os jel a minimális fordulatszámot (vagy a motor leállítását, a motor konfigurációjától függően), a 10 V pedig a maximális fordulatszámot parancsolja. A sebesség ezen pontok között lineárisan változik. Ez az interfész gyakorlatilag az összes modern HVAC vezérlővel és BMS kimenettel működik.
- 4-20 mA áramhurok: Előnyben részesített ipari és technológiai alkalmazásokban, ahol hosszú kábelfutásokról van szó. Az áramhurok jelei immunisak a kábel menti feszültségesésre, és beépített vezetékszakadás-észlelést biztosítanak (0 mA jelvezeték szakadást jelez, eltér a 4 mA-es minimum parancstól). A 4-20 mA-es interfész az ipari hűtésben, technológiai szellőztetésben és nagy légkezelő egységekben használt EC-motorokhoz tartozik.
- PWM jel bemenet: Négyszöghullámú jel (általában 0–5 V vagy 0–10 V amplitúdó) 100 Hz és 1000 Hz között ahol a munkaciklus (a bekapcsolási idő százaléka) szabályozza a sebességet. Ezt az interfészt autóipari és haszonjárművek EC ventilátoralkalmazásaiban, valamint elektronikai hűtőventilátorokban használják, ahol a vezérlő PWM ventilátorvezérlő jelet ad ki.
- Modbus RTU RS-485-ön keresztül: Az épületautomatizálásban és az ipari folyamatirányításban széles körben használt digitális soros kommunikációs protokoll. A Modbus-képes EC motorok sebességparancsokat fogadhatnak, jelenthetik az aktuális fordulatszámot, jelenthetik a motor hőmérsékletét, jelenthetik a hibakódokat, és elfogadhatják a konfigurációs változtatásokat egy szabványos 2 vezetékes RS-485 hálózaton keresztül, így egyetlen BMS vezérlő több ventilátort kezelhet egyetlen kommunikációs kábelen.
- Potenciométer bemenet: Egyes EC-motorok elfogadnak egy egyszerű változó ellenállást (potenciométert), amely a vezérlőkapcsokhoz van csatlakoztatva a fordulatszám kézi beállításához elektronikus vezérlő nélkül. Ezt egyszerű kipufogóventilátor-alkalmazásoknál, utólagos cseréknél és laboratóriumi berendezéseknél használják, ahol a gombbal vezérelt sebesség megfelelő.
EC motoralkalmazások, energiamegtakarítás és a beruházás megtérülése
Az EC motorokat rendkívül széles körben alkalmazzák, ahol ventilátor- vagy ventilátor-hatékonyságra, változtatható fordulatszám-szabályozásra és alacsony karbantartási igényekre van szükség. Az EC-motorokra váltásból származó energiamegtakarítás és a befektetés megtérülése jól dokumentált és jellemzően meggyőző.
Az EC ventilátormotorok elsődleges alkalmazási területei
- HVAC fan coil egységek: Az EC motorok mára gyakorlatilag minden új kereskedelmi fan coil egységben alapfelszereltségnek számítanak szállodai szobákban, irodaházakban és kórházakban. Egy tipikus 4 csöves fan coil egység EC motorral fogyaszt 15-35W minimális sebességen, ehhez képest 45-80W az ezzel egyenértékű, fix sebességű AC motoros fan coilhoz, ahol az utasok idejük nagy részét olyan helyiségekben töltik, ahol a ventilátor a kényelem érdekében alacsony sebességgel működik. Ez a különbség több mint egy év szállodai szoba vagy iroda üzemeltetése 15-40 dollár egységenként évente villamosenergia-megtakarításban a tipikus kereskedelmi villamosenergia-díjak mellett.
- Kereskedelmi hűtőkondenzátor és elpárologtató ventilátorok: Az EC-motorok egyik legnagyobb piacát jelentik a szupermarket vitrines elpárologtató ventilátorai, a hűtőházi kondenzátorventilátorok, valamint a kereskedelmi hűtő- és fagyasztóventilátorok. Egy közepes méretű szupermarketben lehet 200-400 között kis EC elpárologtató ventilátorok a hűtött vitrinekben, minden megtakarítás 15-30W az általuk cserélt árnyékolt pólusú váltakozó áramú motorokhoz képest. Ez egy teljes szupermarketben teljes megtakarítást jelent 3-12 kW folyamatosan, vagy megközelítőleg 3000-10 000 dollár évente kereskedelmi áram áron.
- Légkezelő egységek (AHU): Az EC centrifugális ventilátor-motor szerelvények változtatható levegőmennyiségű légkezelő berendezésekben olyan rendszerhatékonyságot érnek el, amely nem érhető el külső VFD-vel felszerelt váltakozó áramú motorokkal vagy hagyományos többsebességes pólusváltó motorokkal. Az integrált EC motor-ventilátor szerelvény légkezelő alkalmazásokhoz az alábbi teljesítménytartományokban érhető el 200W-tól 30 kW-ig , amely mindent lefed a kis fan coil egység fúvóitól a nagyobb központi légkezelő egységekig.
- Lakossági HVAC (osztott rendszerek és hőszivattyúk): Az osztott rendszerű klímaberendezések és hőszivattyúk beltéri és kültéri ventilátorai EC motorokat használnak az észak-amerikai, európai és ázsiai energiaszabványok által megkövetelt magas szezonális hatásfok (SEER és HSPF) eléréséhez. A változtatható sebességű EC beltéri ventilátor modulált légáramlást is lehetővé tesz a páratartalom szabályozása és a kényelem érdekében részterheléses hűtési körülmények között.
- Szerver szoba és adatközpont hűtése: Az EC-motoros ventilátorok a szerverállványokban, a soros hűtőkben és az emelt padlós CRAC (Computer Room Air Conditioning) egységekben biztosítják a precíz, változtatható légáramlást, amely a dinamikus informatikai terhelésváltozásokra való reagáláshoz szükséges, miközben a lehető legmagasabb hatékonyságot mindenkor fenntartják. Az adatközpontok PUE (Power Usage Effectiveness) mutatói jelentősen javultak az EC motorok hűtési rendszerekben történő bevezetésével.
A beruházás megtérülésének kiszámítása az EC-motorok cseréjéhez
Egy egyszerű, de hatékony ROI-számítás a hagyományos motor EC-motorra cseréjéhez négy bemeneti értéket igényel:
- Éves üzemóra: Egy folyamatosan működő kereskedelmi hűtőventilátor esetében ez jellemzően évi 8760 óra (24 óra × 365 nap). Egy HVAC ventilátor esetében, amely csak foglalt órákban működik, ez lehet 2500-4000 óra évente .
- Energiatakarékosság egységenként: Az energiafogyasztás különbsége a régi motor és az EC motor között tipikus üzemi körülmények között. Például, ha egy 75 W-os árnyékolt pólusú motort 25 W-os EC motorra cserél, megtakarít 50W egységenként .
- Villany költség: A teljes villamosenergia-költség kWh-nként, beleértve az energiadíjat, a keresleti díjakat és az adókat. A kereskedelmi villamosenergia-költségek sok országban a 0,10-0,30 dollár kWh-nként .
- EC motor prémium költség: Az EC-motor többletköltsége a hagyományos motorhoz képest, beleértve a szerelési munkaerőköltség-különbségeket.
Példa számításra egy szupermarket elpárologtató ventilátor cseréjéhez:
- A régi motor teljesítményfelvétele: 75W (árnyékolt pólusú AC motor)
- EC motor teljesítményfelvétel: 22W
- Energiatakarékosság: 53W ventilátoronként
- Éves energiamegtakarítás: 53W × 8760 óra = 464 kWh ventilátoronként évente
- Éves költségmegtakarítás 0,18 USD/kWh: 83,50 dollár ventilátoronként évente
- EC motor plusz telepítési prémium a hagyományos motorokhoz képest: 120 dollár ventilátoronként
- Egyszerű megtérülési idő: 120 $ ÷ 83,50 $ = 1,44 év (körülbelül 17 hónap)
Ez a számítás nem tartalmazza a kiesett kefecsere munkaerő- és alkatrészköltségeit, a hűtőrendszer alacsonyabb hűtési terhelését a motor alacsonyabb hőelnyeléséből eredően (másodlagos energiamegtakarítás), sem a nagy hatásfokú motorszerelésre vonatkozó közüzemi árengedményeket. Ezen tényezők figyelembevétele jellemzően tovább csökkenti a tényleges megtérülési időt 12-18 hónap folyamatos üzemű hűtési alkalmazásokhoz.
Gyakran Ismételt Kérdések az EC Motorokkal kapcsolatban
1. Mi az EC motor és mit jelent az EC?
Mi az egy EC motor ? Az EC az Electronically Commutated rövidítése. Az EC motor egy kefe nélküli állandó mágneses motor, amelynek kommutációját (az áram átkapcsolását a tekercseken keresztül a folyamatos forgás fenntartása érdekében) integrált félvezető elektronika hajtja végre, nem pedig a hagyományos egyenáramú motorokban használt fizikai szénkefe és kommutátor mechanizmus. Az EC motorok szabványos váltóáramú hálózati tápellátást fogadnak el, és tartalmaznak egy beépített egyenirányítót és invertert, amely ezt az állandó mágneses forgórész meghajtásához szükséges szabályozott egyenáram-impulzusokká alakítja. Hatékonyságot érnek el 85-95% , amely megfelel az IE4 vagy IE5 hatékonysági osztálynak, jelentősen meghaladja a hagyományos szálcsiszolt egyenáramú vagy AC indukciós motorokat.
2. Hogyan működnek az EC motorok alapszinten?
Hogyan működnek az EC motorok leegyszerűsítve? A váltakozó áramú tápellátás belép a motorba, amelyet egy beépített egyenirányító és simítókondenzátor egyenárammá alakít. Az egyenáramú busz teljesítményét hat elektronikus kapcsoló (MOSFET) vágja le egy meghatározott kapcsolási sorrendben, amely forgó mágneses teret hoz létre az állórész tekercseiben. Az állandó mágneses rotor ezt a forgó mezőt követi, mechanikus forgást hozva létre. Az állórészbe szerelt Hall-effektus érzékelők minden pillanatban érzékelik a forgórész szöghelyzetét, és tájékoztatják a vezérlő mikrokontrollert, hogy melyik kapcsolópárnak kell bekapcsolnia, így biztosítva, hogy az áram mindig a megfelelő tekercselésben legyen, hogy a kívánt irányban maximális nyomatékot hozzon létre. A sebesség szabályozása a kapcsolók PWM munkaciklusának változtatásával történik.
3. Mi a különbség a DC és EC ventilátormotorok között?
A mag különbség a DC és EC ventilátormotorok között a kommutációs módszer és a rotor felépítése. A hagyományos egyenáramú motorok forgórészén réztekercsek vannak, és a kommutátorgyűrűn csúszó fizikai szénkeféket használnak, hogy a motor forgásakor áramot kapcsoljanak a megfelelő rotortekercsekre. Az EC-motorok forgórészén állandó mágnesek vannak (nincs forgórész tekercselés), és elektronikus kapcsolókat használ az állórész tekercseinek áramának kommutálására. Az EC motor kefe nélküli kialakítása kiküszöböli a kefe kopását (karbantartás nélkül), a kefe érintkezési ellenállásának veszteségeit (87-95%-os nagyobb hatásfok, szemben a 70-82%-kal), a szénpor képződését és a kommutációs ívképződést. Az EC motorok beépített fordulatszám-szabályozással is rendelkeznek, amely szabványos 0–10 V vagy 4–20 mA vezérlőjeleket fogad, míg a szálcsiszolt egyenáramú motorokhoz külön külső fordulatszám-szabályozó hardver szükséges.
4. Az EC motorok ugyanazok, mint a BLDC motorok?
Igen. Az EC motorok és a BLDC (kefe nélküli egyenáramú) motorok ugyanazt a technológiát képviselik, amelyet különböző terminológiával írnak le. Mindkettő állandó mágneses motor elektronikus kommutációval és kefe nélkül. A BLDC elterjedtebb kifejezés az észak-amerikai elektronikai és autóipari mérnöki kontextusban, míg az EC motor az előnyben részesített kifejezés az európai HVAC és kereskedelmi hűtőventilátor-alkalmazásokban, különösen a nagy európai gyártók által használt kifejezésekben. A fő gyakorlati különbség az ilyen néven értékesített termékek között az, hogy a kereskedelmi HVAC-ként értékesített EC motorok jellemzően AC hálózati bemeneti egyenirányítót tartalmaznak az integrált elektronikában, és 0–10 V vagy 4–20 mA vezérlőjeleket fogadnak, míg a BLDC motorok bizonyos összefüggésekben olyan motorokra utalnak, amelyek külön egyenáramú tápellátást igényelnek.
5. Milyen hatékonysági szintet érnek el az EC motorok a szabványos AC motorokhoz képest?
Az EC motorok jellemzően csak motoros hatékonyságot érnek el 87-95% a névleges fordulatszám-tartományban, amely megfelel az IE4 (Super Premium) vagy IE5 (Ultra Premium) hatékonysági osztályoknak az IEC 60034 osztályozás szerint. A szabványos egyfázisú váltakozó áramú indukciós motorok (árnyékolt pólusú, kondenzátoros működésű) a következő hatékonyságot érik el 25-65% a ventilátoralkalmazásoknál megszokott kis teljesítménytartományokban. Még az IE2 vagy IE3 osztályú háromfázisú váltakozó áramú indukciós motorok is általában csak ezt teljesítik 75-90% teljes terhelésnél, részterhelési sebességnél lényegesen alacsonyabb hatásfokra esik vissza. Az EC-motorok hatékonysági előnye részterheléses üzemben a legnagyobb, ahol a legtöbb ventilátor üzemidejének nagy részében üzemel.
6. Hogyan szabályozható az EC motor fordulatszáma?
Az EC motor fordulatszámát a belső inverter kapcsolók PWM munkaciklusának megváltoztatásával szabályozzák, amely megváltoztatja a motor tekercseire adott átlagos feszültséget. Ezt a munkaciklust a motor belső mikrovezérlője állítja be a külső vezérlőjel hatására. Az EC ventilátormotorok általában elfogadják: a 0-10V analóg feszültségjel (leggyakoribb a HVAC esetében), a 4-20 mA áramhurok jel (ipari alkalmazásokhoz és hosszú kábelfutásokhoz), a PWM munkaciklus jel (autóipari és elektronikai alkalmazásokhoz), vagy a Modbus digitális kommunikációs jel (BMS-be integrált rendszerekhez). Nincs szükség külön frekvenciaváltóra vagy motorvezérlőre, mert a fordulatszám-szabályozó elektronika teljesen be van építve a motorházba.
7. Mennyi ideig bírják az EC motorok a hagyományos egyenáramú motorokhoz képest?
Az EC motorok MTBF értékeit publikálták 40 000 és több mint 100 000 óra között vezető gyártóktól, 4,5-11 év folyamatos működést képviselve. A hagyományos kefés egyenáramú ventilátormotoroknál minden alkalommal kefét kell cserélni 1000-5000 óra és a kommutátor időszakos szervizelése, a teljes élettartamot korlátozza ezen alkatrészek halmozott kopása. Folyamatos üzemű alkalmazásokban, például kereskedelmi hűtésben, az EC motorok működhetnek 10 év vagy több a csapágykenéstől eltérő karbantartás nélkül, míg az egyenértékű kefés egyenáramú motor kefecserét igényelne 8-20 alkalommal ugyanabban az időszakban.
8. Az EC motorokhoz szükség van külön frekvenciaváltóra (VFD)?
Nem. Az EC motor egy teljesen önálló, változtatható fordulatszámú motor, amelynek minden meghajtó elektronikája a motorházba van beépítve. Közvetlenül a váltóáramú hálózati tápegységhez (modelltől függően egyfázisú 230V vagy háromfázisú 380-480V) és a vezérlőjelforráshoz (BMS, termosztát, vezérlő) csatlakozik. Nincs szükség külső VFD-re, motorindítóra vagy fordulatszám-szabályozóra. Ez az integráció az EC motorok egyik elsődleges gyakorlati előnye a váltakozó áramú indukciós motorokkal szemben, amelyek külön (és gyakran drága) változtatható frekvenciájú meghajtószekrényt igényelnek a változtatható sebességű működéshez. Az EC motor integrálása leegyszerűsíti az elektromos panel kialakítását, csökkenti a telepítési költségeket, és kiküszöböl egy lehetséges hibapontot a rendszerből.
9. Melyek az EC motorok főbb alkalmazásai?
Az EC motorok fő alkalmazási területei a következők: kereskedelmi HVAC fan coil egységek, változó levegőmennyiségű légkezelő egységek és osztott rendszerű klímaventilátorok; szupermarketekben és kereskedelmi forgalomban kapható hűtő-elpárologtatók és kondenzátorventilátorok; adatközpontok és szerverszobák hűtőventilátorai; lakossági hőszivattyú és HVAC rendszer ventilátorai; ipari folyamatok szellőztető és elszívó ventilátorai; Háztartási páraelszívók és szellőzőventilátorok; Orvosi berendezések hűtőventilátorai; és autóipari kiegészítő hűtőventilátorok. Az összes ilyen alkalmazásban az EC-motor a változó fordulatszámú nagy hatásfok, az alacsony karbantartási igény, a kompakt integráció és a szabványos vezérlő interfészek kombinációja előnyben részesített technológiává teszi mind a hagyományos kefés egyenáramú motorokkal, mind a szabványos AC indukciós motorokkal szemben.
10. Mik az EC motorok korlátai?
Az EC motoroknak három fő korlátozása van a hagyományos alternatívákkal szemben. Először is, magasabb kezdeti beszerzési költség : egy EC motor jellemzően kerül 1,5-3-szor több mint egy ezzel egyenértékű hagyományos AC vagy DC motor a vásárlás helyén, bár ez az energiamegtakarítás és a motor élettartama alatti karbantartási idő csökkentése révén visszanyerhető. Másodszor, elektronikus érzékenység : az integrált hajtáselektronika érzékeny az áramellátás zavaraira, beleértve a feszültségcsúcsokat, a harmonikusokban gazdag tápegységeket és a túlfeszültségi eseményeket. A megfelelő túlfeszültség-védelem és a stabil tápegység minősége fontos az EC motorok élettartama szempontjából. harmadik, javítás bonyolultsága : ellentétben a hagyományos motorokkal, ahol a keféket és a csapágyakat a helyszínen cserélheti ki egy szakember, a meghibásodott EC motor meghajtó kártyához speciális elektronikai ismeretek vagy gyári visszaküldés szükséges a javításhoz. A gyakorlatban a legtöbb meghibásodott EC-motort teljes egységként cserélik ki, nem pedig javítják.
 Készen áll a testreszabásra
Az Ön motortermékei?
Professzionális motorgyártók vagyunk, nagy teljesítményű, stabil és hatékony teljesítményt nyújtva magok minden iparág számára a precíziós kivitelezés és innováció révén.
Lépjen kapcsolatba velünk
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Cég címe
Szerzői jog © by Shengzhou Jiangxin Motor Technology Co., Ltd. Minden jog fenntartva.
Ipari ventilátormotorok nagykereskedelme